
示意 · 全流程自主飞行
- 01出库
- 02滑跑
- 03起飞
- 04巡航
- 05进场
- 06进近
- 07着陆
- 08入库
- 09停靠
产品介绍
让飞行器全流程自主可控。
高阶自主飞行系统面向飞行的全流程:从机库出库、滑跑、起飞,到巡航、进场、进近、着陆,再到入库、停靠,把每个阶段都纳入自主控制。
它建立在两层能力之上:一层是单机自主飞行功能,包括机载导航定位融合、机载地形与建筑数据库、3D合成视景和实时路线规划;另一层是单机自主飞行系统,包括自主起飞、自主降落、自主返航和紧急降落。底层的飞行控制系统同样自研,面向eVTOL、无人机和固定翼主机厂。
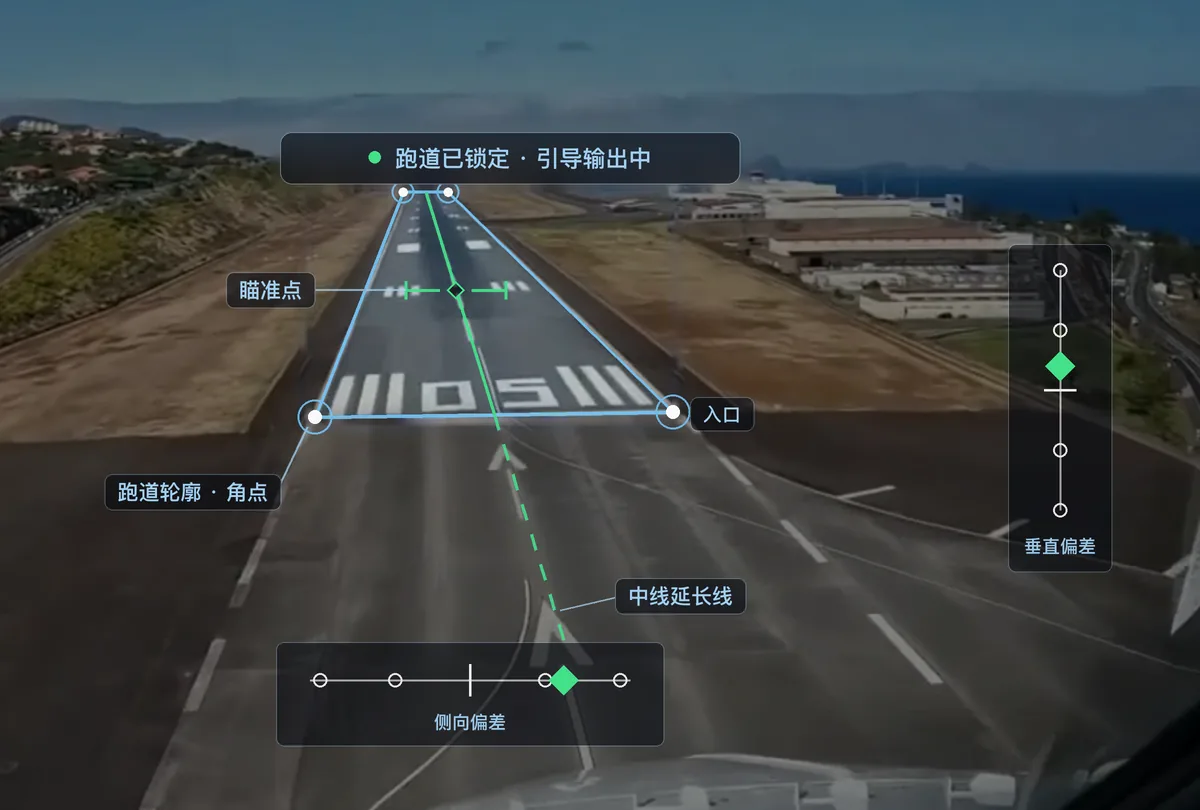 示意 · 视觉起降引导
AI视觉起降
进近、着陆、起飞滑跑,全程盯住跑道。
机载视觉起降引导系统在进近、着陆与起飞滑跑全过程实时识别跑道与起降场,解算相对跑道中线的侧向偏差、相对下滑道的垂直偏差与相对着陆点的位置,输出给飞控系统。无需ILS等地面引导设备,在没有仪表着陆设施的跑道与简易起降场同样适用。
- 跑道轮廓与角点识别跑道边界,定位四个角点
- 中线与瞄准点对准跑道中线,标出瞄准点
- 侧向与垂直偏差实时输出给飞控的引导量
- 95%跑道识别准确率约95%实测识别准确率(mAP50)
能力构成
从感知定位,到起降返航。
单机自主飞行功能
机载导航定位融合
融合GNSS、INS、高度计等多种导航设备,鲁棒性超越传统的滤波算法。
了解更多机载地形和建筑数据库
覆盖全中国的离线数字地形数据库,以及主要城市的建筑高度数据库。
了解更多3D合成视景
融合可见光、红外、雷达等多源传感器数据构建三维环境地图,在低能见度和夜间提供视觉能力;多视角全景拼接,扩展视野。
了解更多实时路线规划
综合地形、建筑、禁飞区与空域规则规划航路,通信异常时自动触发重新规划;在线三维路径规划已集成于四维空域平台。
了解更多单机自主飞行系统
自主起飞
自主识别机场和停机坪的跑道区域、划线和障碍物,自主进行滑跑和起飞。
了解更多自主降落
自主识别机场范围、停机坪或跑道区域,进行进近和着陆。
了解更多自主返航
视觉返航导航与返航全局规划,在GPS、IMU甚至地面通信失效时,保障飞行器安全返回或降落。
了解更多紧急降落
突发情况下寻找可降落的场地,识别高速公路、简易跑道等应急场地并引导降落。
集成与交付
以软件模块交付,接入现有航电。
按你的机型、传感器配置和项目需求定制,输出频率、延迟与引导精度等指标与你共同定义。
- 交付形态
- 软件模块,适配多种相机、吊舱与机载计算平台
- 接口
- 串口、CAN、UDP等,依机载航电架构定制适配
- 操作系统
- 支持Linux与实时操作系统(RTOS),兼容多种处理器架构
- 适航
- 软件开发流程面向DO-178C等民航适航标准规划,支持后续适航取证
合作流程
- 01可行性论证与仿真验证
- 02原型开发与半实物测试
- 03实机联调与飞行验证
与我们一起,定义你的自主飞行方案。
告诉我们机型、任务和验证要求,我们按项目需求联合定义功能与指标。