Skip links
飞沃智航
02 · 自主飞行系统

智能飞行路线规划地形、建筑、空域、天气,一次算清。

把三维地形、城市建筑、空域与禁飞区、实时天气和飞行器性能一起算进去,几秒内规划出一条安全、可飞的三维航线;飞行员失能或通信中断时,机上自主重新规划。

示意 · 规划与实时重规划
  • 015000 公里同城、跨城、跨省到跨国,一条航线规划到底
  • 0210 秒内大范围全局航线,十秒之内给出结果
  • 03A–W 类空域分层禁飞区、管制空域与主要机场内置,按国家空域分类规划
  • 04全构型适用多旋翼、固定翼、垂直起降与飞行汽车,燃油到纯电
产品介绍

在低空,两点之间从来不是直线。

城市里有高楼,郊外有山脊,机场周围是管制空域,重要设施上空是禁飞区,天气还在随时变化。一条看起来最近的直线,往往根本飞不了。

智能飞行路线规划把这些约束装进同一张三维地图:输入起点、终点和机型,系统自动避开地形、建筑、禁飞区和危险天气,按机型的爬升、转弯能力与能耗,规划出最安全、最经济的三维航线。起飞前,它负责规划;飞行中,它一直在线,情况一变,航线跟着变。

三维约束融合

每一层约束,都会改写航线。

少算一层,航线就可能穿楼而过、闯进禁飞区、一头扎进雷暴,或者规划出来根本飞不出来。五层约束一次算清,每一条航线都经得起推敲。

示意 · 约束逐层加入,航线逐次改写
  1. 三维地形全球三维地形,翻山越岭自动留足离地高度
  2. 城市建筑中国一二线城市建筑高度全覆盖,楼群上空精确规划
  3. 空域与禁飞区禁飞区、管制空域与主要机场内置,A–W 类空域分层
  4. 实时天气风、雷暴与危险天气纳入规划,提前绕开
  5. 飞行器性能爬升、下降、转弯与能耗按机型计算,规划出来就飞得出来
按任务定目标

最快、最短、风险最低,任务说了算。

同一组起点和终点,任务不同,最优航线也不同。安全裕度、巡航速度与爬升能力按机型设定,航线自动平滑,几条方案一键对比。

示意 · 同一起终点,三种目标
最快

最快到达

  • 结合风向风速与爬升,预计用时最短
  • 急救、应急送药,分秒必争
最短

最短航程

  • 距离最短,电量与油耗更省
  • 日常巡检与物流,省一公里是一公里
风险最低

风险最低

  • 不从城市上空穿过,远离禁飞区、管制空域与危险天气
  • 安全裕度最大,载人与城市运行首选
实时重规划

情况一变,航线跟着变。

起飞前规划一次远远不够。飞行中,系统持续检查前方航线,一旦出现下面这些情况,机上立即重新规划,不等地面指令。

  1. 01

    通信中断

    与地面失去联系时自动触发重新规划,继续安全飞行或返航。

  2. 02

    飞行员失能

    飞行员无法正常操作时,机上自主规划返航或备降航线。

  3. 03

    临时禁飞与空域变化

    临时管制、新增禁飞区,航线立即绕开,不闯一步。

  4. 04

    天气突变

    前方出现雷暴或强风,提前改航避让。

交付形态

机上、云端,同一套规划能力。

装在飞行器上,断网也能规划;放在云端,打开浏览器就能用。

机载版

装在飞行器上

  • 运行在现有机载计算平台,无需额外航电和机体改动
  • 地形与建筑数据库随机携带,断网照样规划
  • 通信中断、飞行员失能时机上自主重规划
  • 支持 Linux,兼容 x86 与 ARM 处理器架构
联系我们
在线版 · 四维空域平台

打开浏览器就能用

  • 已集成于四维空域平台,在三维数字地球上规划航线
  • 最快、最短、风险最低多方案对比,一键保存
  • 与空域申请审批、冲突检测和多机规划打通
  • 现在就能免费试用
免费试用
应用场景

每一次起飞,都从一条好航线开始。

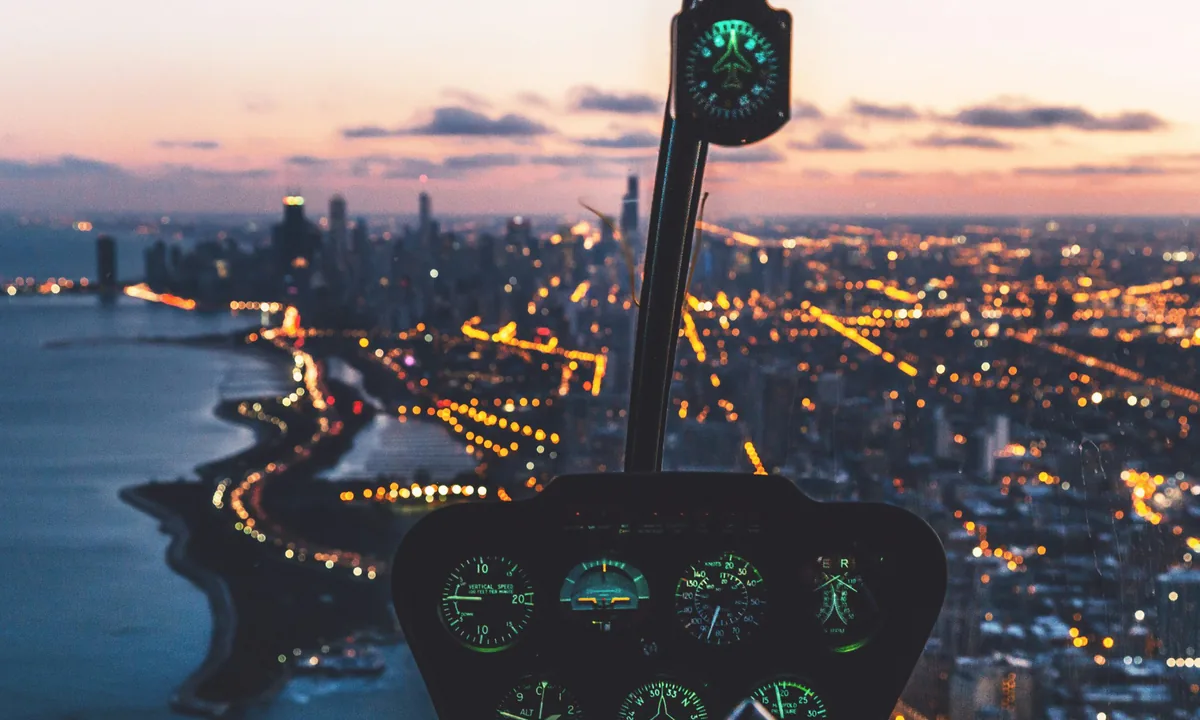
夜晚从直升机驾驶舱看城市与湖岸

城市空中交通

在楼群、起降场与管制空域之间规划每一条航线,载人飞行守住安全底线。

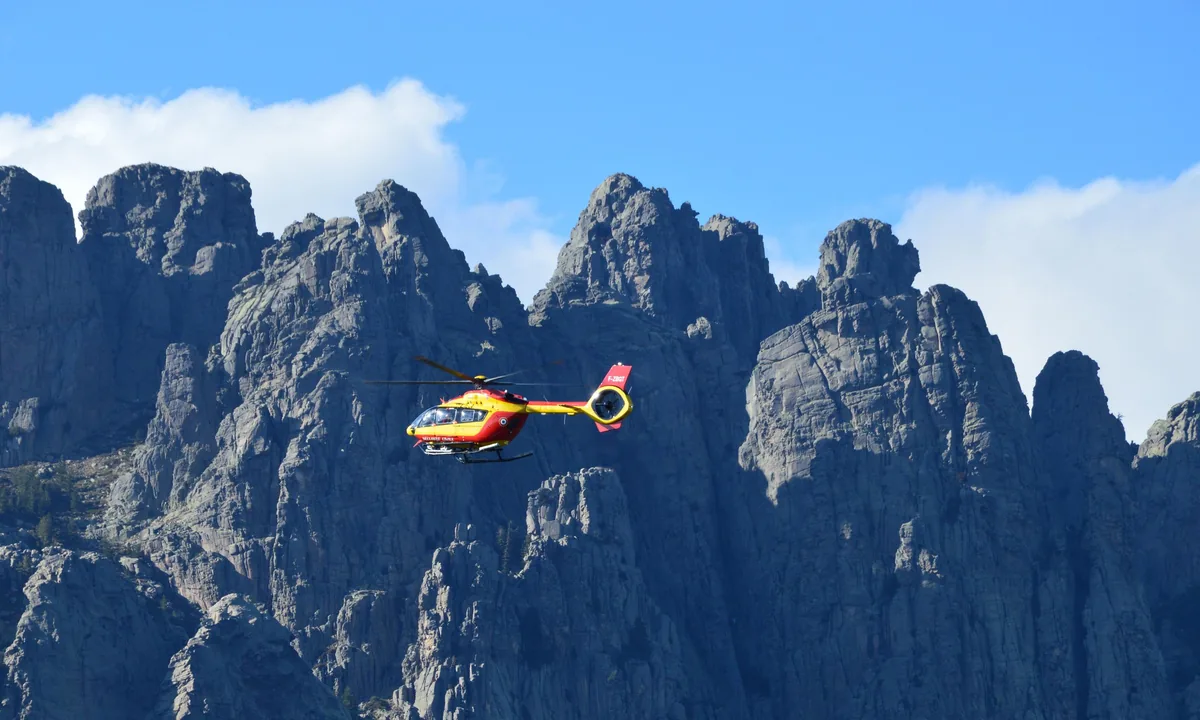
救援直升机飞过陡峭山峰

应急救援

山区、灾区一键规划最快可达的航线,避开地形与禁飞区,抢回黄金时间。

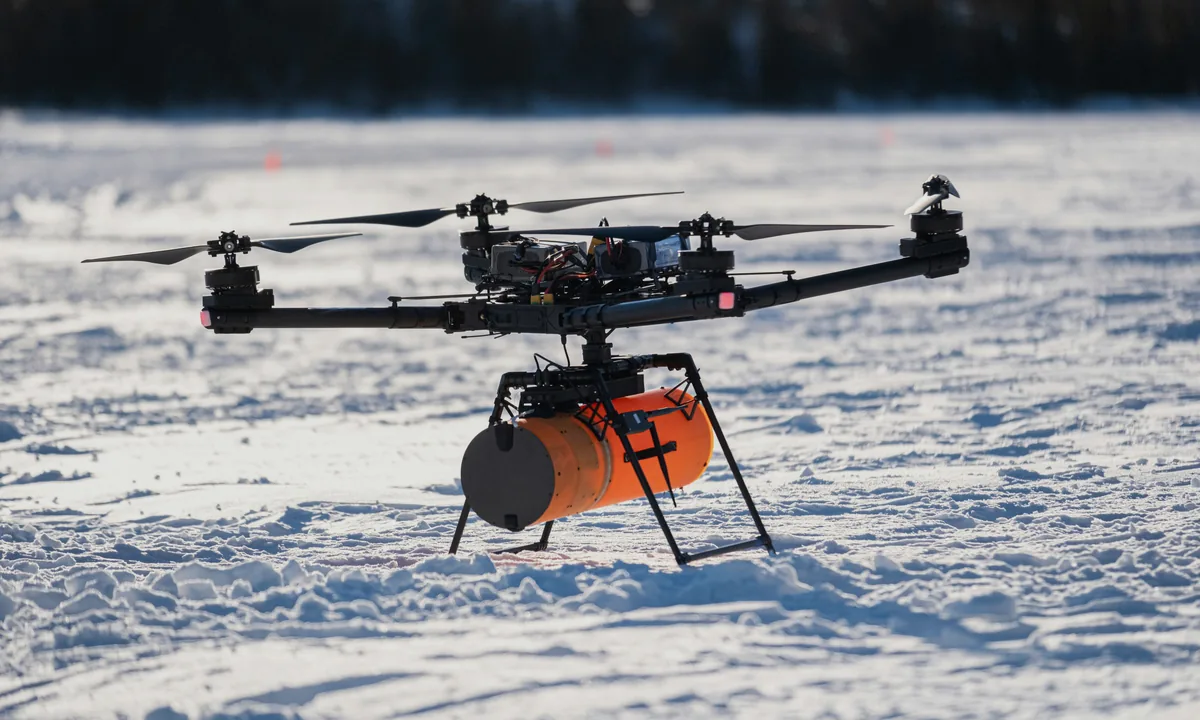
挂载货舱的多旋翼无人机停在雪地上

物流与物资投送

同城末端到跨城干线,按机型与能耗规划,送得快,也送得稳。

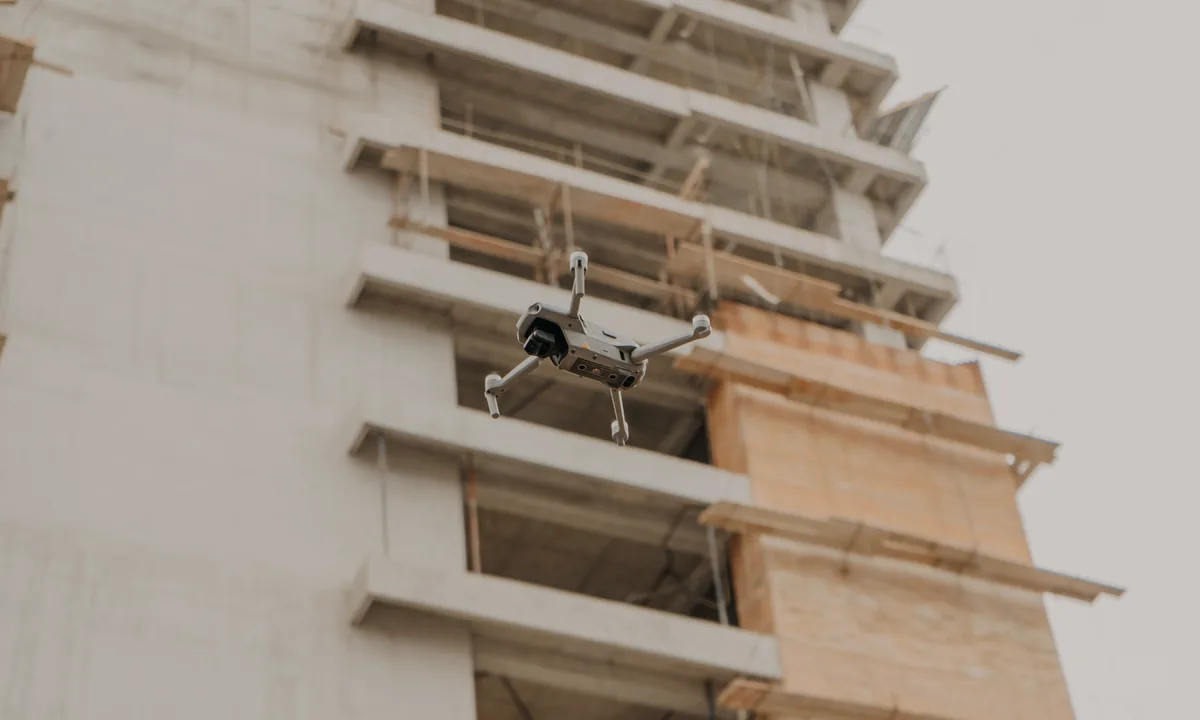
无人机贴近在建高楼外立面飞行

巡检与城市管理

电力、管线、建筑与城市设施巡检,航线贴着任务走,绕开禁飞与管制。

合作

把你的航线,交给我们算一遍。

在线版现在就能免费试用;需要机载集成,告诉我们机型和任务,我们一起定义方案。