信号会丢失,也会被干扰
- GNSS信号易受地缘政治、电子战等恶意干扰,以及城市环境的屏蔽(如高楼大厦)影响,导致信号丢失或不稳定。
- 在城市峡谷或山区,GNSS信号经过建筑物或地形反射导致多路径效应,造成显著的定位误差。
- 电离层和对流层的变化,尤其是受到太阳活动和恶劣天气的影响,导致GNSS信号传播延迟,降低定位精度。
- GNSS卫星的故障、维护或轨道漂移影响信号的稳定和可靠性,导致接收器无法获得足够的卫星信号进行准确定位。

这是一款民用级高空AI视觉导航软件产品,由多个高度集成的软件模块构成,搭载了多种可靠先进的人工智能和机器视觉算法。产品旨在为各种大小和型号的eVTOL飞行器或无人机提供GNSS、IMU惯性导航之外的第三重导航定位方式,能在前两者皆失灵、仅相机可以工作的极端情况下,进行实时的导航定位。
此产品提供全亚洲业界最精准的纯视觉实时导航和定位能力。在不需要额外航电和机体改动的情况下,我们的软件能够仅利用机载相机或光电吊舱实现视觉导航,确保航行的极致安全和飞行任务的万无一失。
GNSS卫星导航和IMU惯性导航是今天飞行器定位的两大依靠,但各有绕不开的短板。
下面是算法在真实航拍数据上的输出画面。
绿线为视觉定位解算出的飞行轨迹,右上为同步的机载相机画面。
GNSS和IMU不可用时,自主实时导航定位。
可融合GNSS、IMU、高度计等传感器,实现更精准的多源导航。
实时检测并规避飞行路径中的障碍物,确保飞行安全。
飞控异常时自动触发视觉导航,保证持续安全飞行。
完整记录飞行和姿态数据,便于验证、分析与调试。
多重故障检测与应急措施,提升算法软件鲁棒性。
从复杂的光照与气象,到有限的机载算力和民航适航要求。
针对光照强度波动、多样化气象条件等复杂环境因素,我们的软件展现出卓越的鲁棒性。利用深度学习技术和创新的图像处理策略,实现了对飞行路径的实时判断和准确跟踪。
我们的软件能够适配多种不同传感器的组合,包括相机、GPS、IMU等,确保在各种硬件和信号条件下都能提供稳定可靠的导航定位以及自主返航能力。
采用高度模块化的设计理念,各功能模块可独立运作,便于单独进行维护与升级,提高了系统的灵活性,降低整体系统的维护难度。
我们正在积极与适航审定中心和团队合作,以确保软件系统符合DO-178C等民航适航认证标准。
软件支持广泛的操作系统平台,包括Linux和实时操作系统(RTOS),并兼容多种处理器架构,保证了硬件选择的灵活。
系统提供了高度的定制选项,以适应特定的应用需求。从软件功能到系统架构,均可根据客户的具体需求进行优化与调整,实现最佳的使用体验。
在算法设计上,特别考虑到eVTOL机载平台的计算资源限制,通过算法优化有效降低了计算需求,增强了系统的实用性和运行效率。
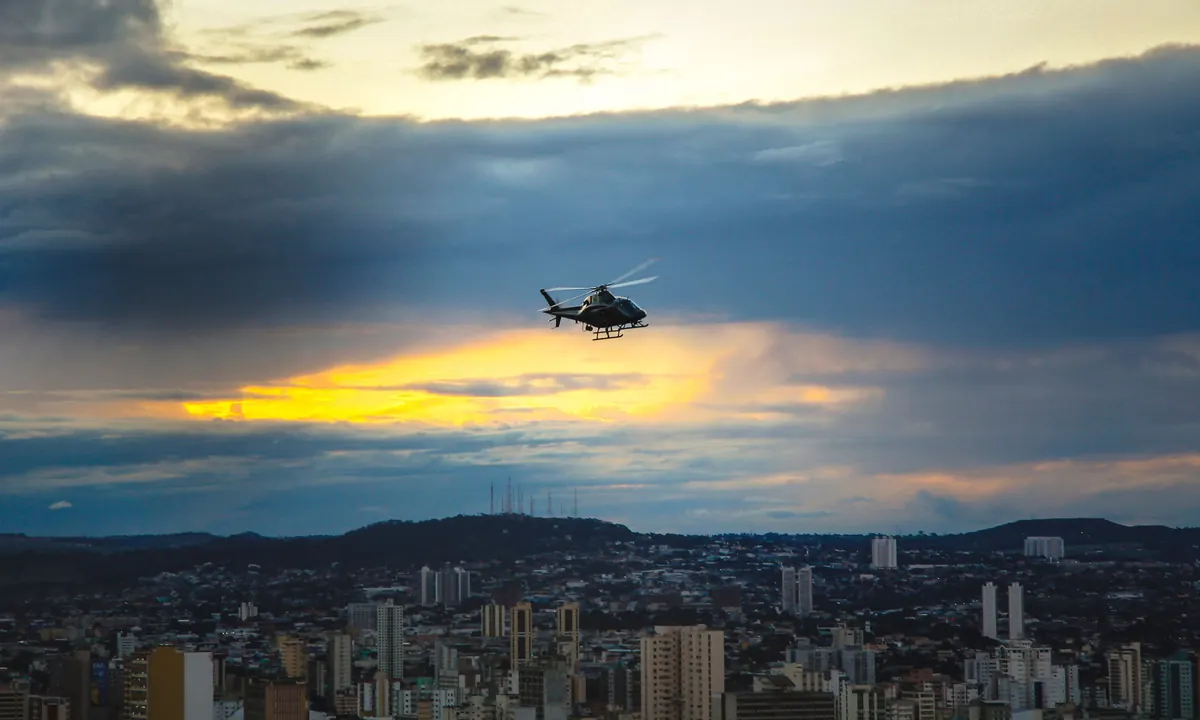
视觉导航完美适配空中交通应用,使飞行器能在高密度城市中无缝运作,即使GNSS信号受限,依然确保精准导航和实时定位。
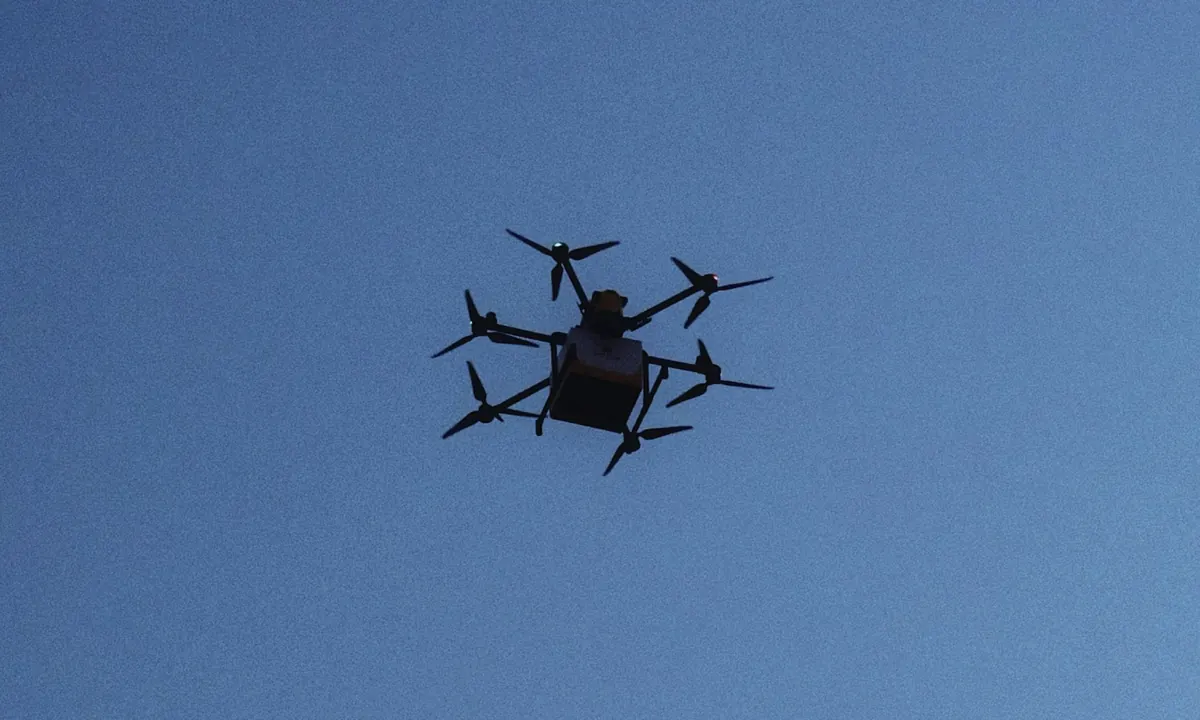
城市物流,特别是“最后一公里”配送中,视觉导航系统可以帮助飞行器在复杂的城市环境中自由穿行,避开障碍物,高效完成配送任务。
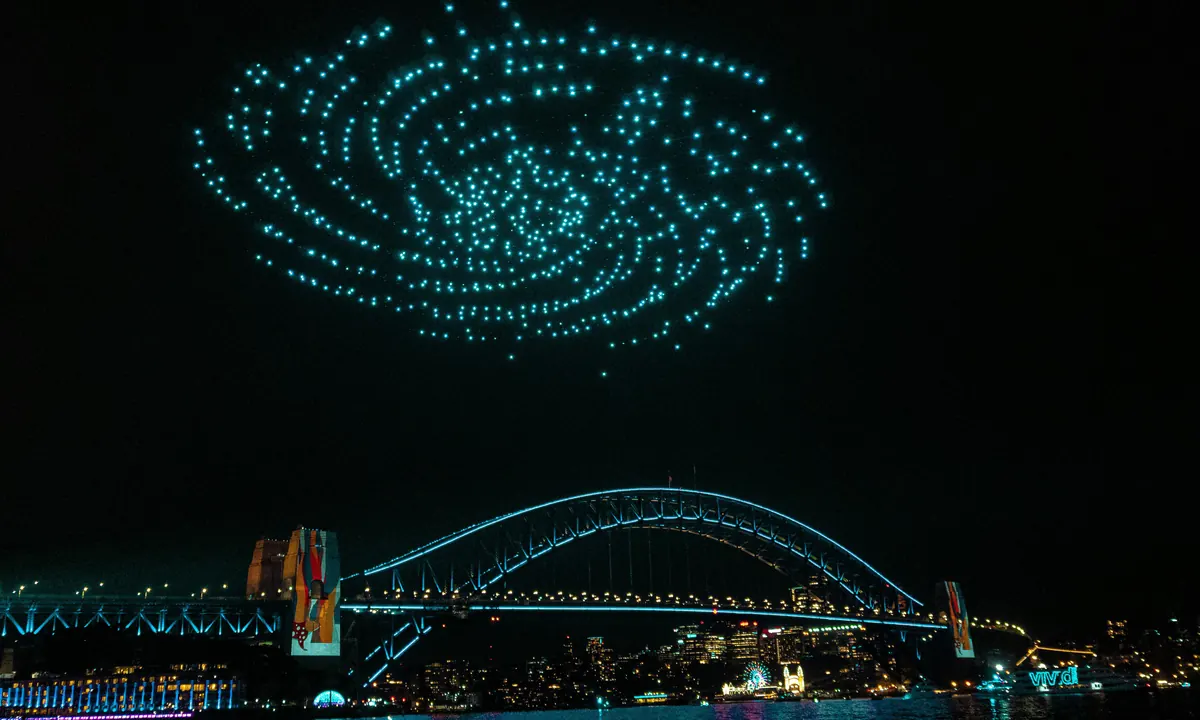
确保飞行器编队表演能在复杂环境中稳定运行,即使GNSS和IMU信号受到干扰,也能精确执行空中任务。
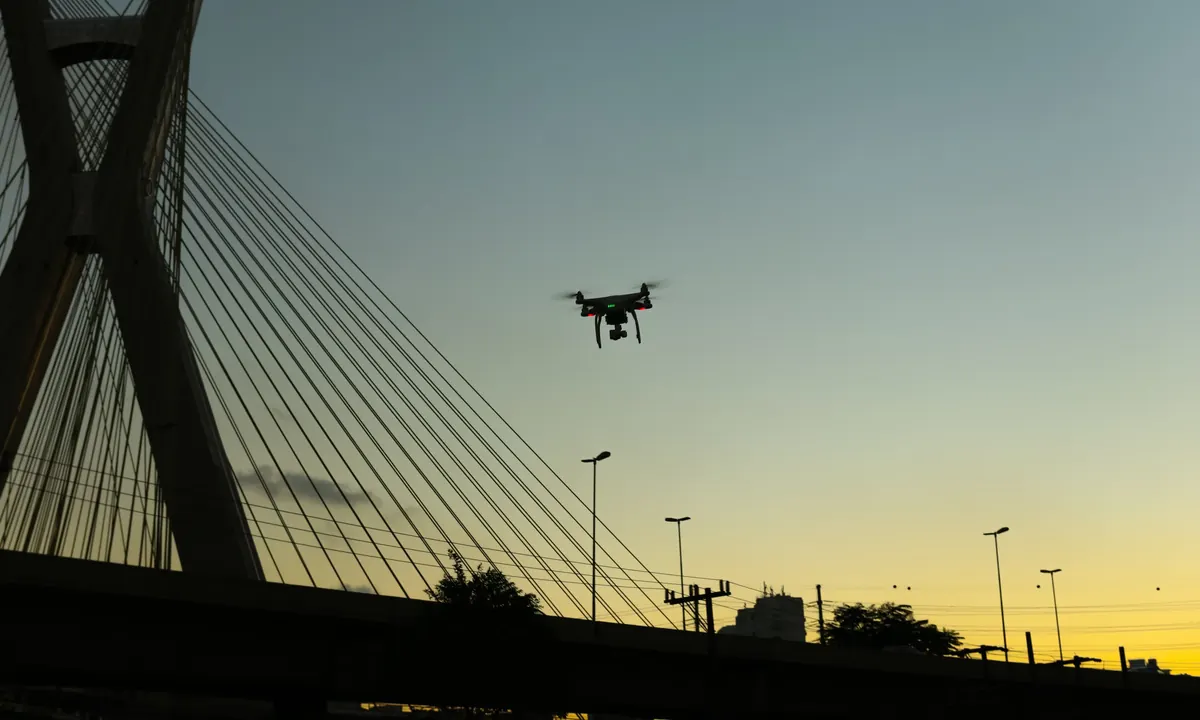
在城市基础设施巡检和监控中,视觉导航能在GNSS信号不稳定的情况下实时记录关键数据,确保城市管理的高效运行。
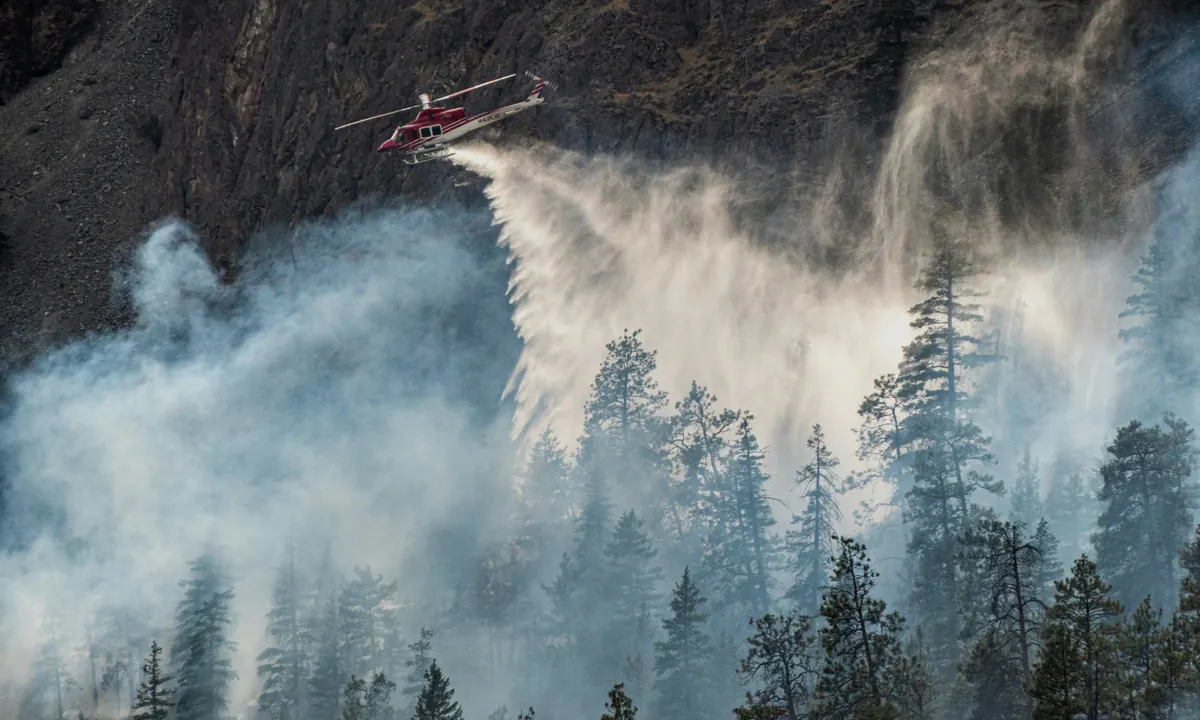
在自然灾害等救援任务中,视觉导航系统能在信号中断的情况下保证飞行器的准确定位和快速响应,确保完成救援任务。
告诉我们你的机型、相机和任务,我们一起评估AI视觉导航定位的集成方案。