Skip links
飞沃智航
03 · 仿真数字孪生

数字孪生仿真底座每一次任务,先在这里飞过。

已商业化的地球级飞行器数字孪生仿真平台:80+ 机型、全球三维地形与气象、多模态传感器与空中交通流,20+ 任务并行、50 倍超实时,把试飞场搬进虚拟世界。
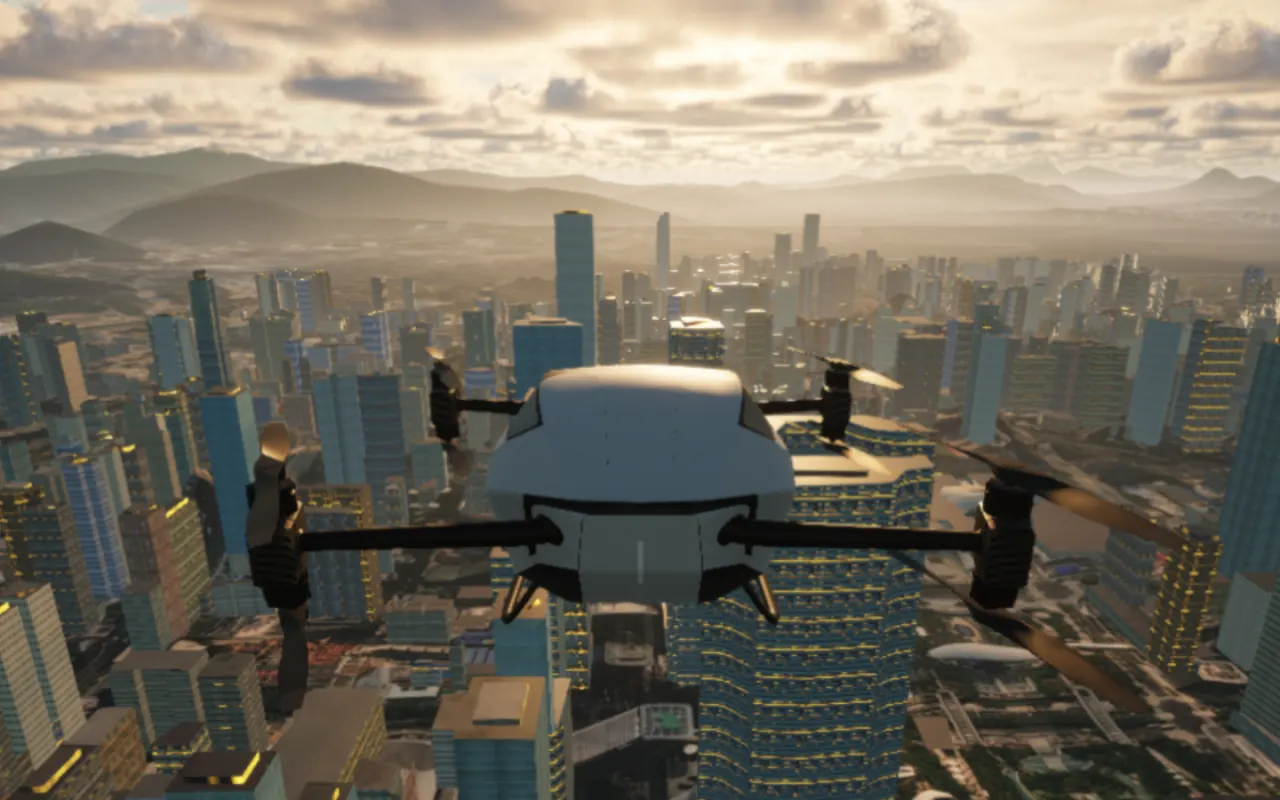
  • 0180+ 机型模型覆盖 12 类飞行器,从客机、通航到无人机与eVTOL
  • 025+ 类传感器相机、红外、深度、激光雷达、毫米波雷达
  • 0320+ 任务并行多个仿真实例同时运行,彼此隔离、互不干扰
  • 0450 倍超实时一小时的飞行,一分多钟跑完
三维视景

地球上的任何地方,都能先飞一遍。

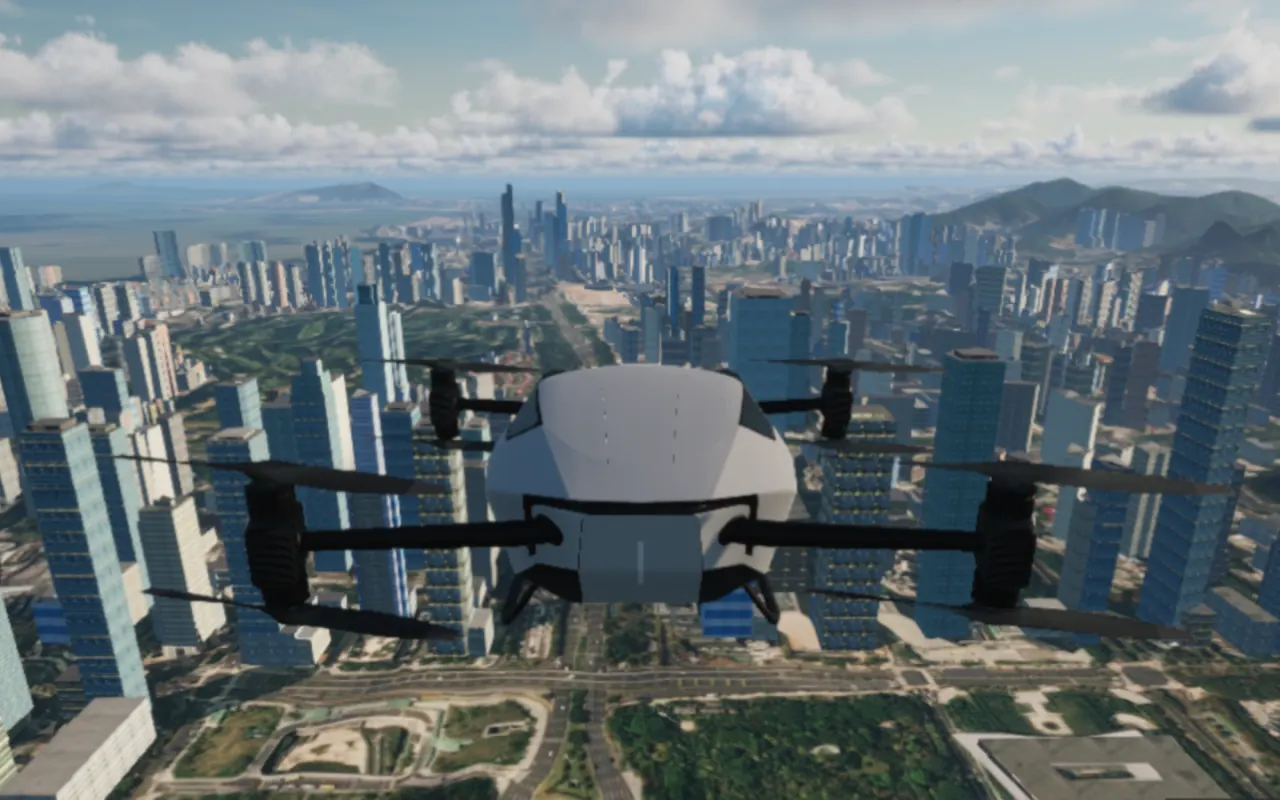
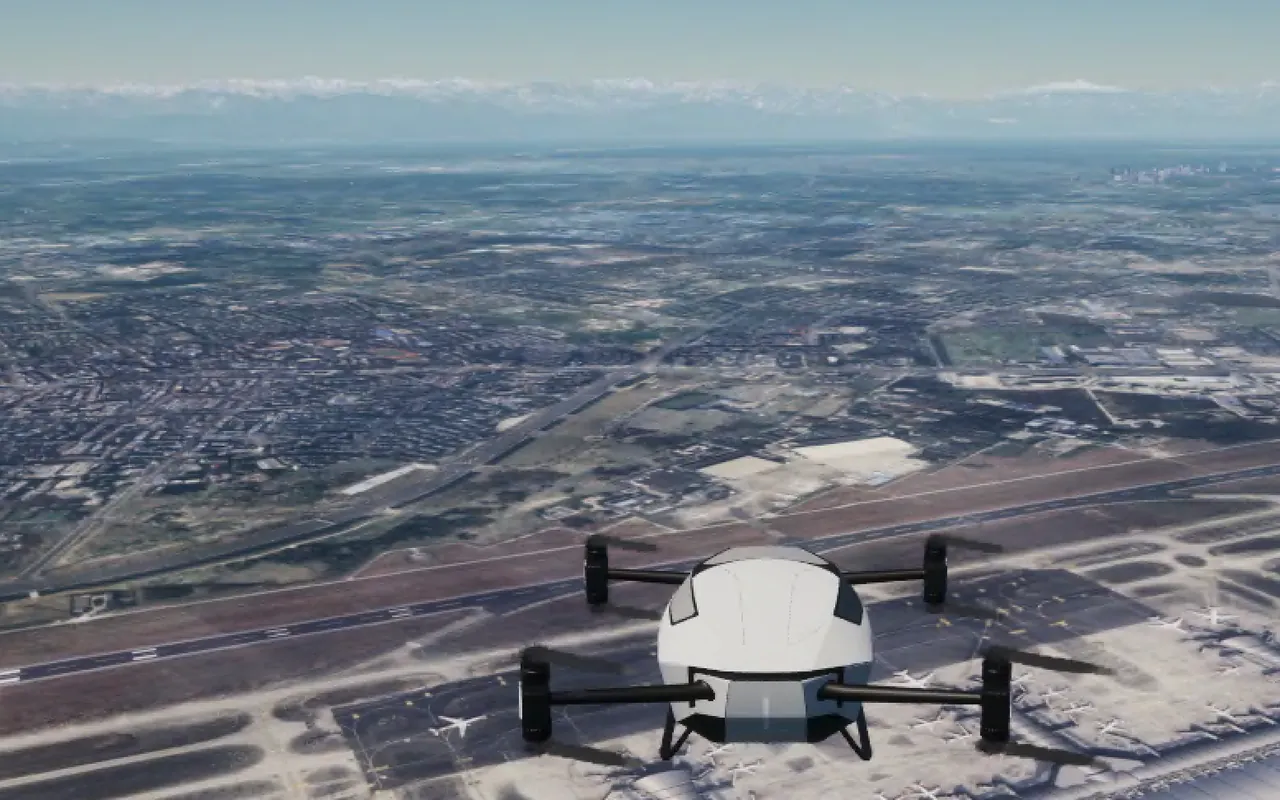
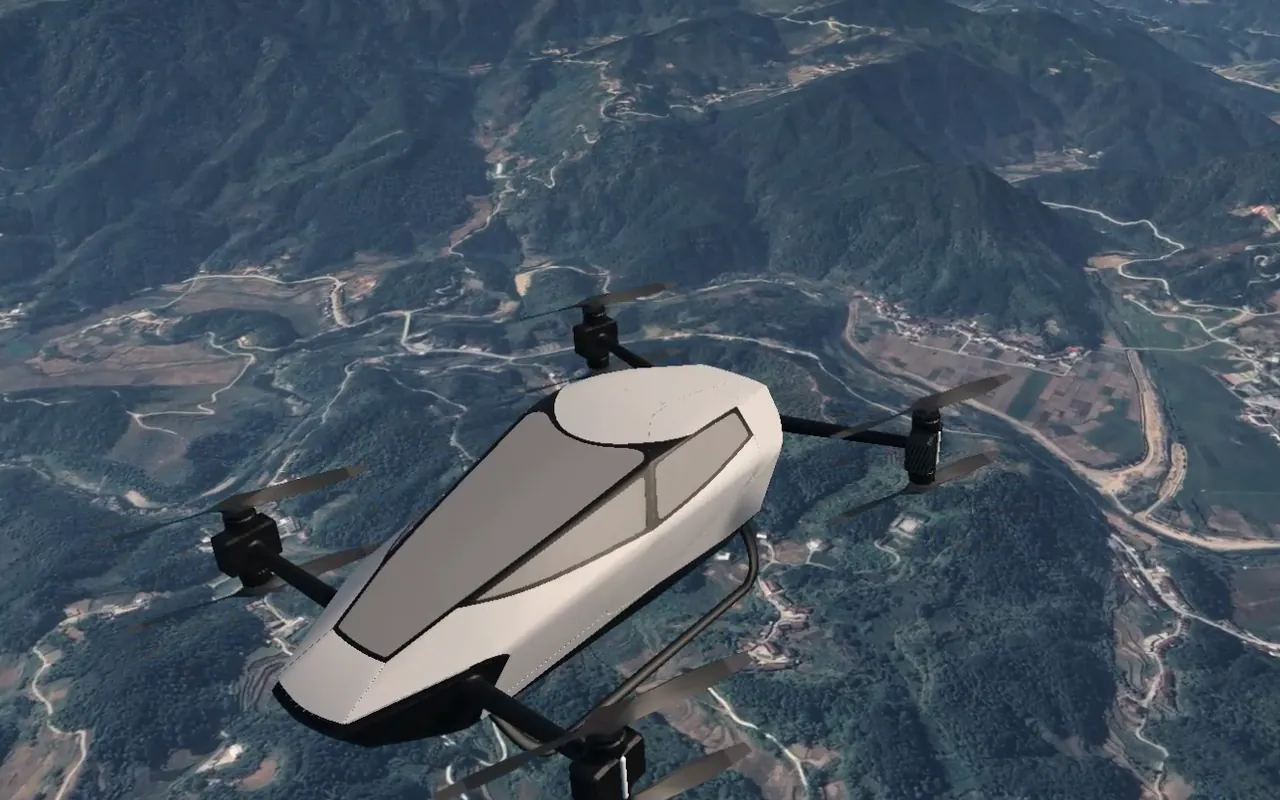
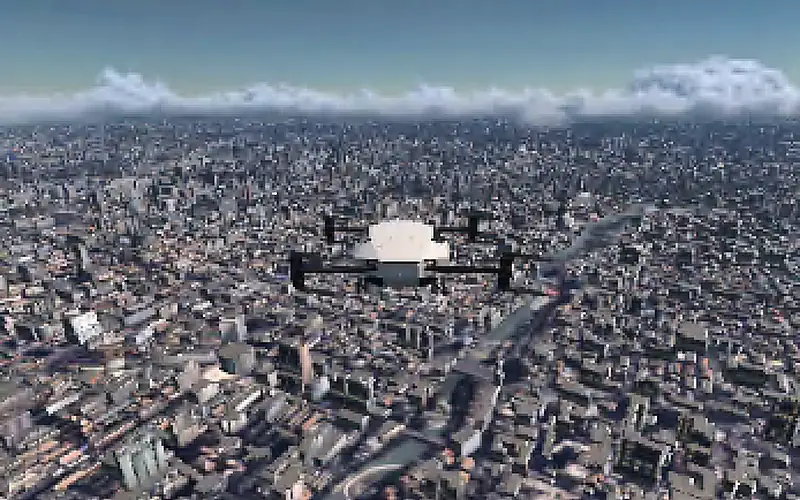
全栈自研的三维飞行模拟视景:与真实世界对应的地形、城市与机场,北京、上海、深圳、广州、香港、成都、南京已有高清城市地景;具体的城市、机场与园区,还可以定制高精度场景。
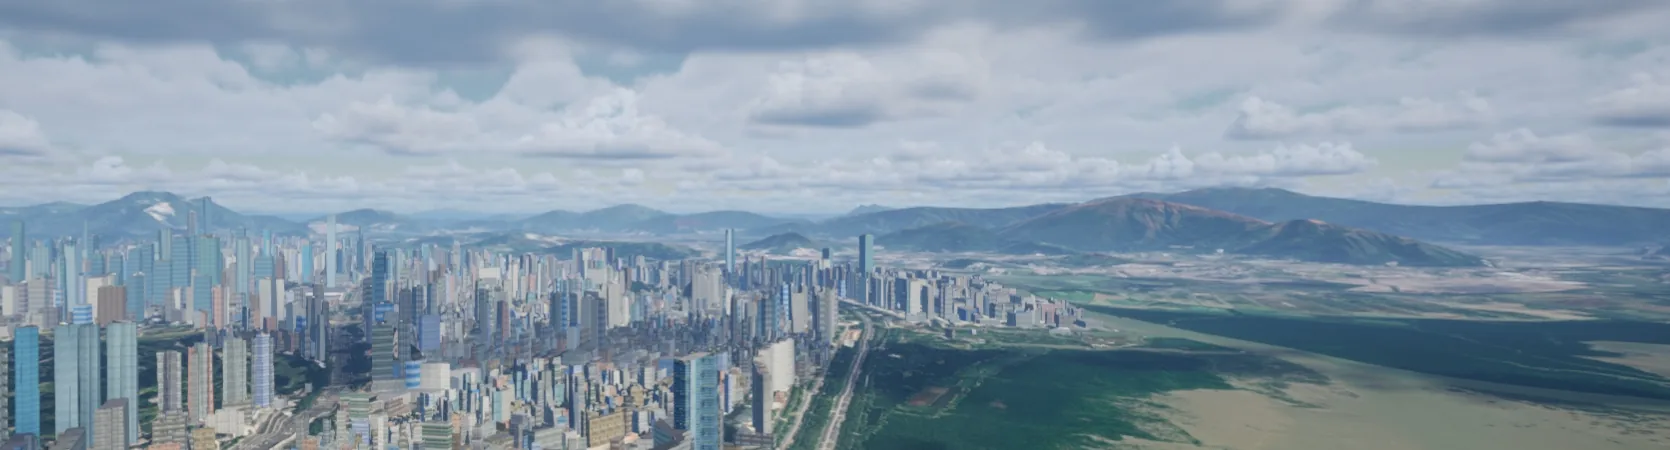
仿真画面:城市、河流与远山城市全景
仿真画面:飞行器飞越机场跑道机场运行
仿真画面:飞行器飞越山地山地地形

该软件系列对标Microsoft Flight Simulator、X-Plane等国际顶级飞行模拟器,具备目前中国自主研发飞行模拟器里最逼真的景象和最全面的功能。

天气与光照

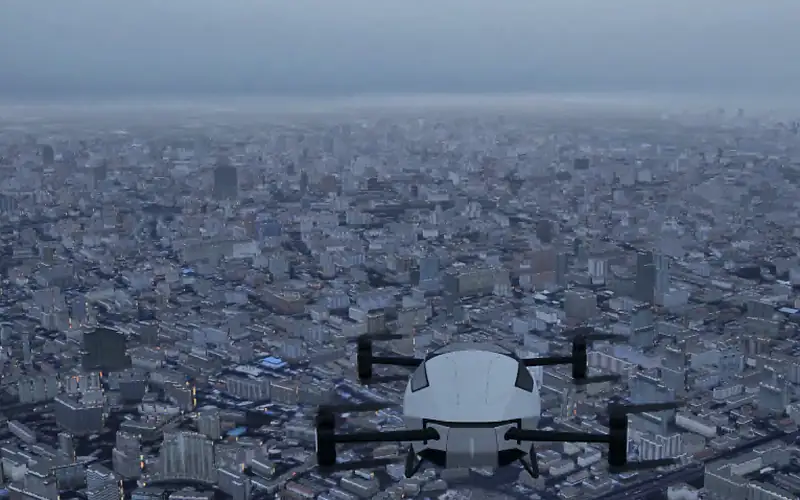
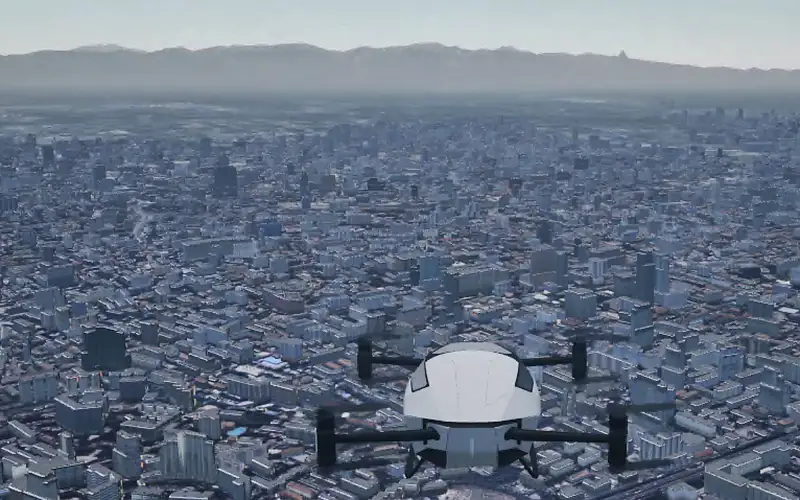
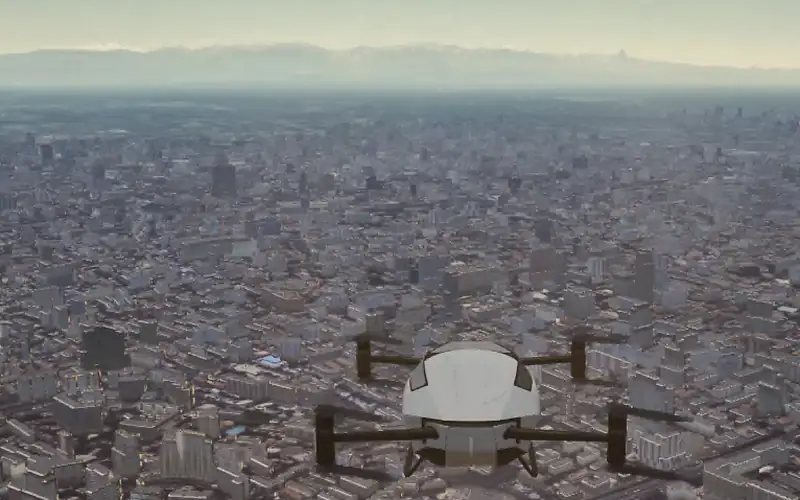
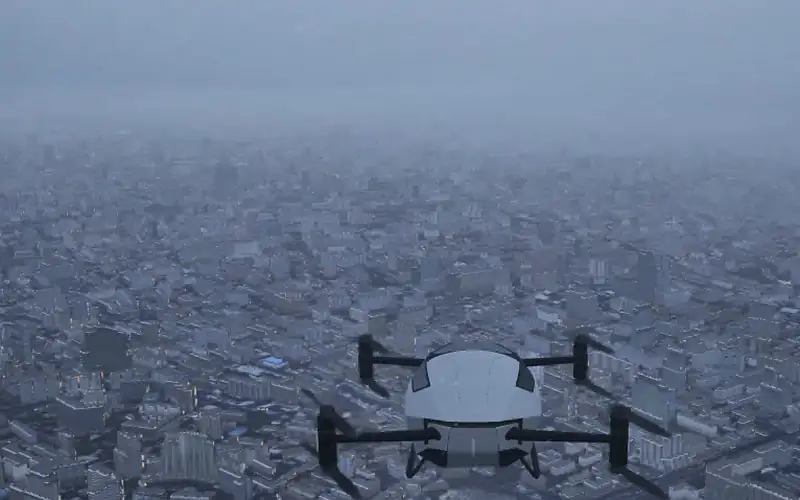
同一机位,任意天气与时刻。

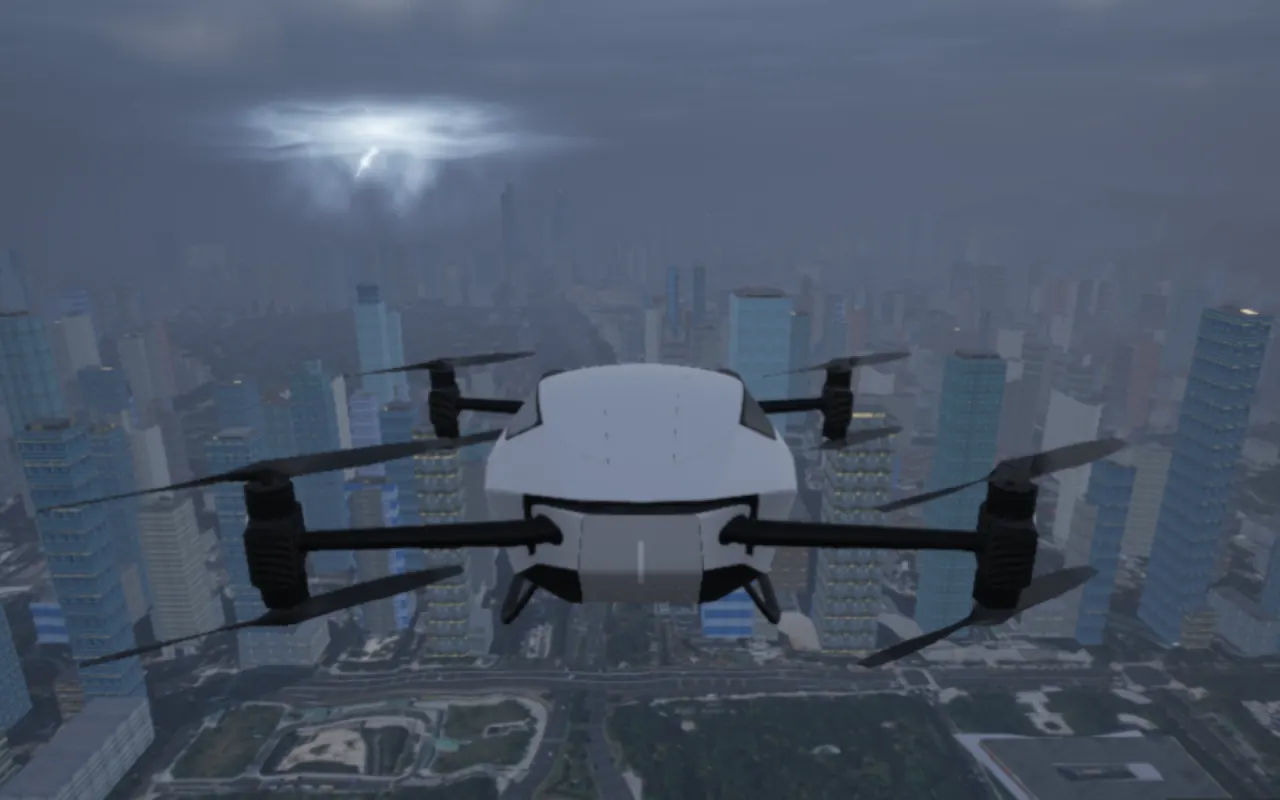
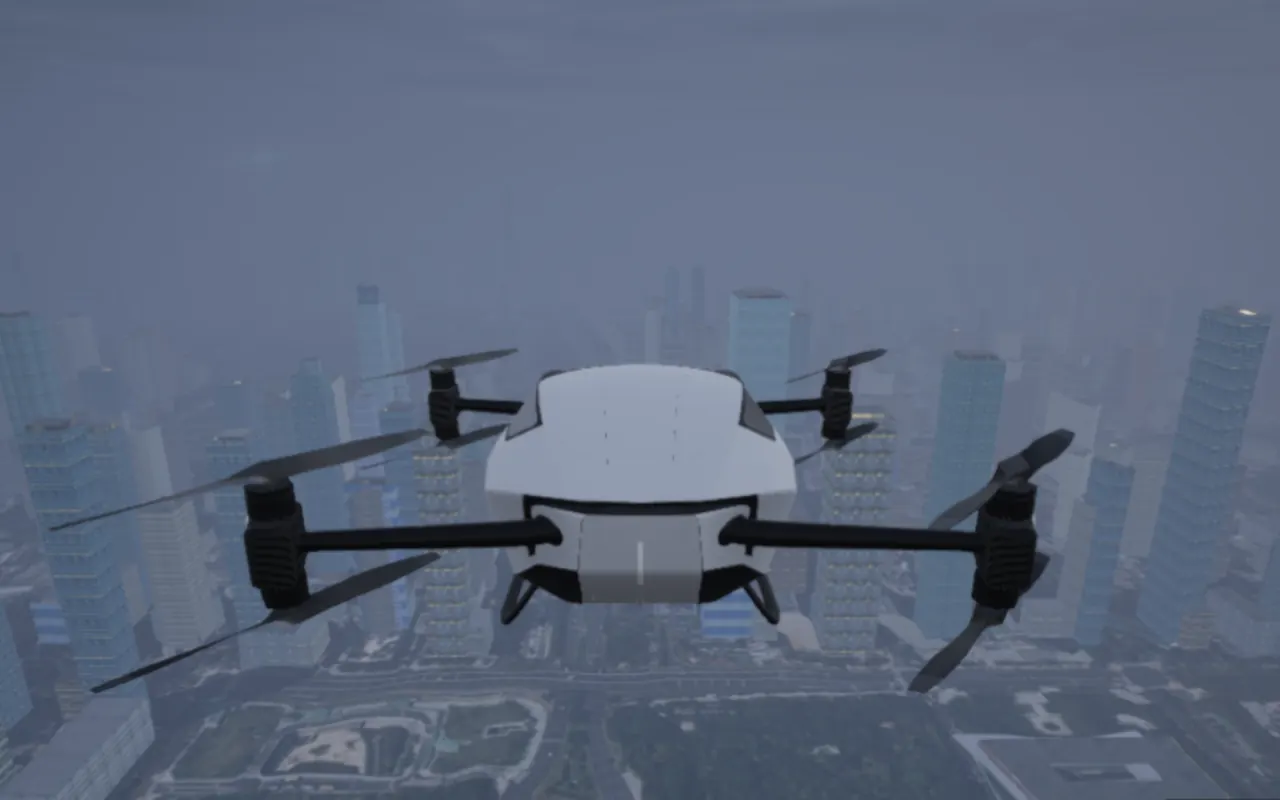
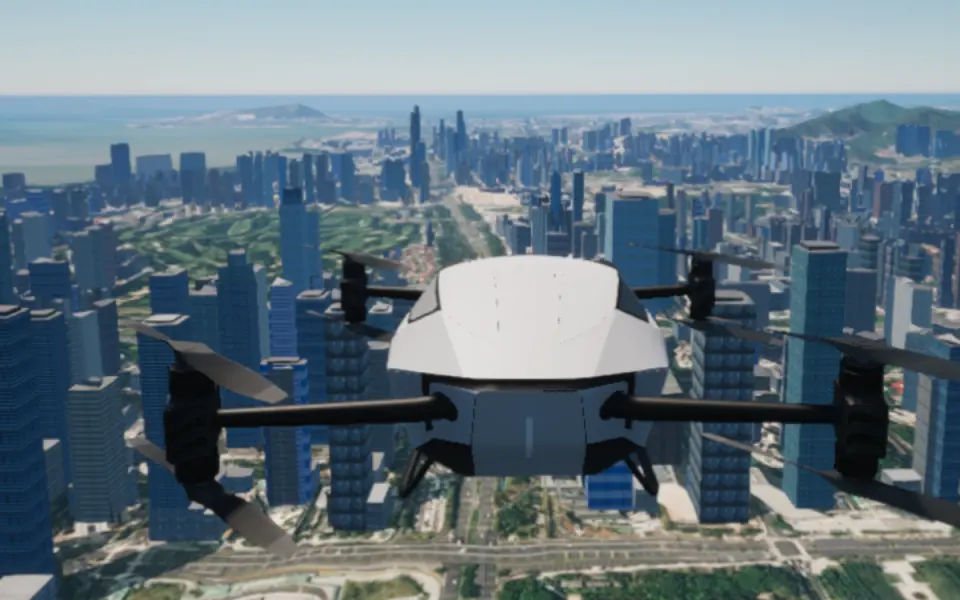
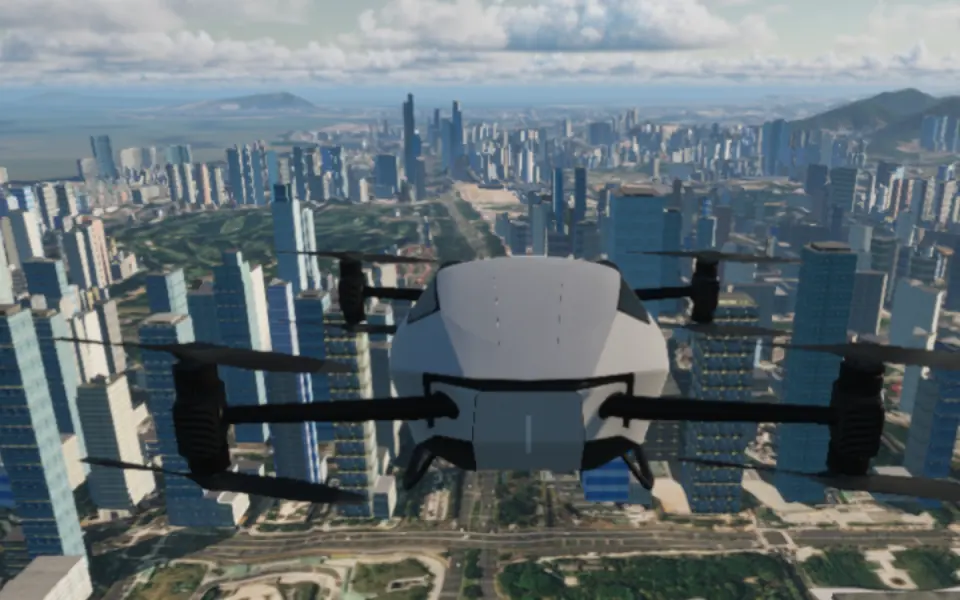
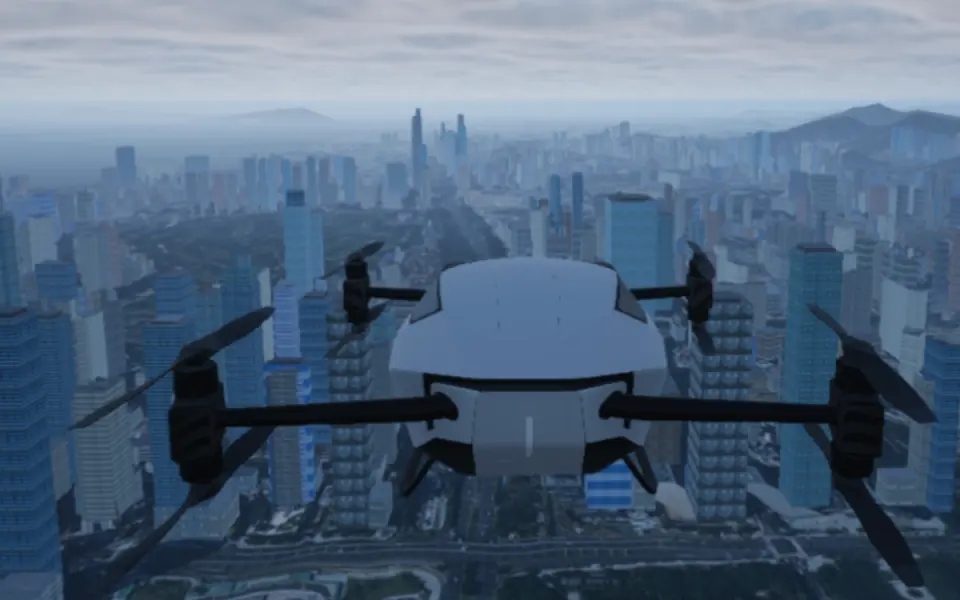
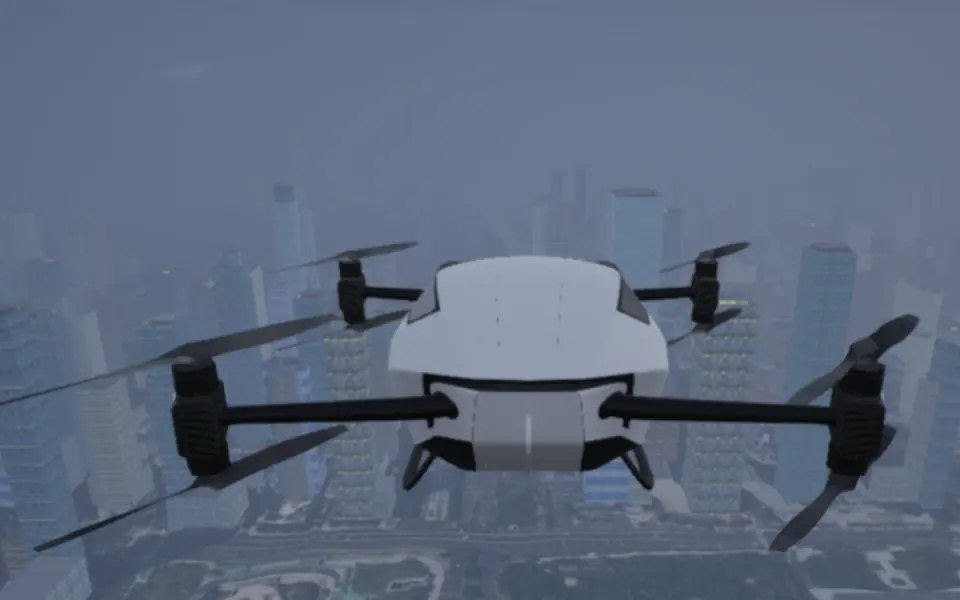
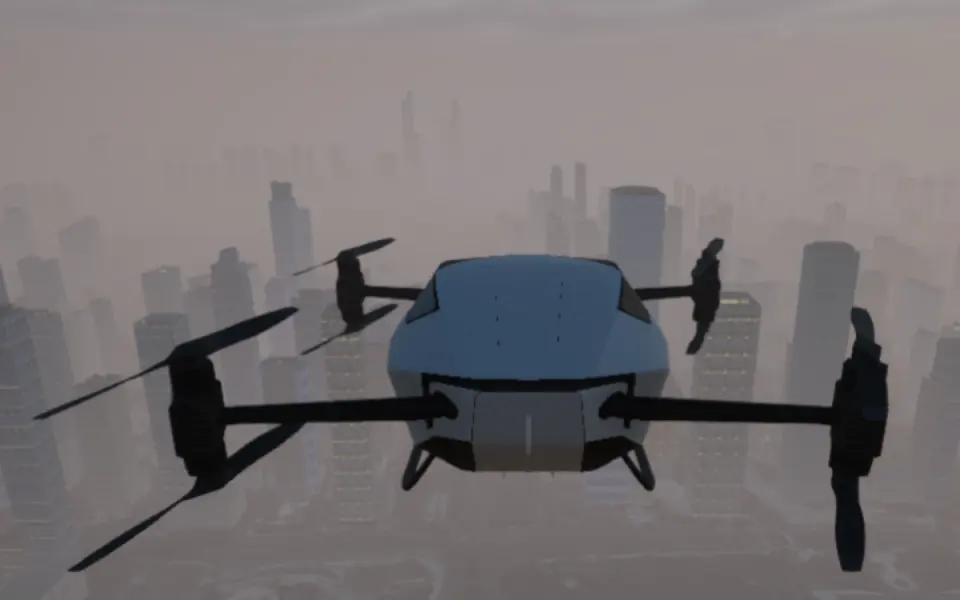
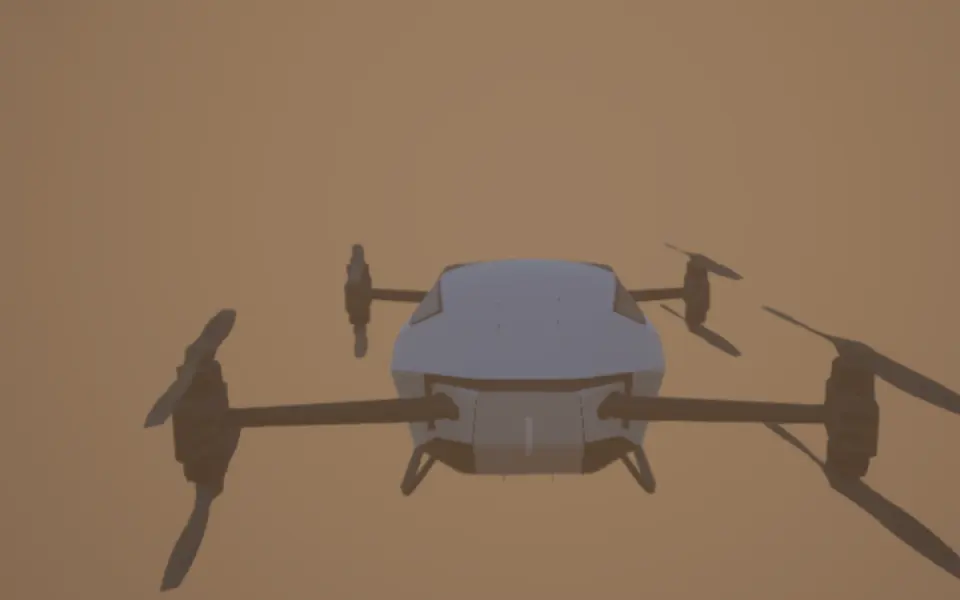
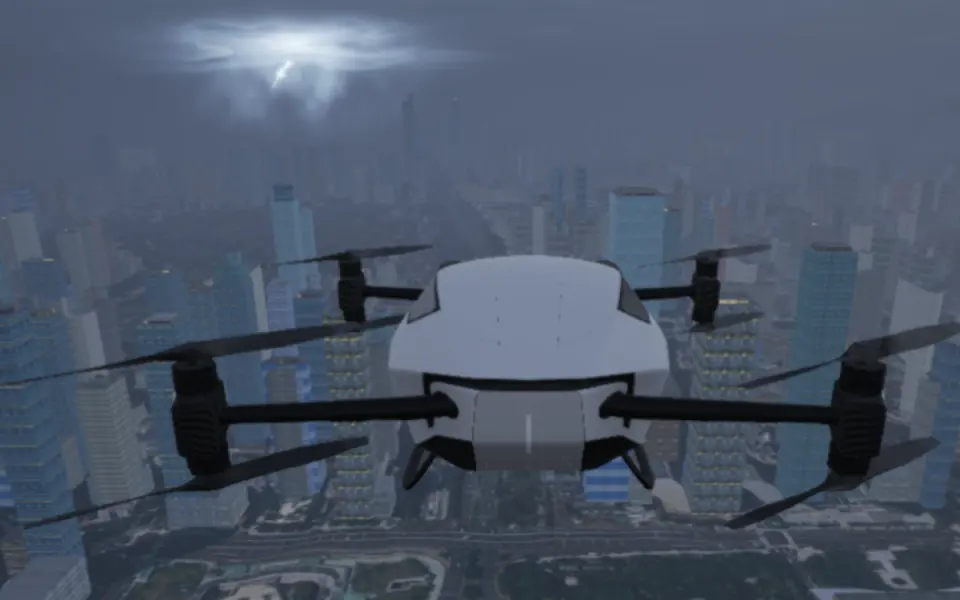
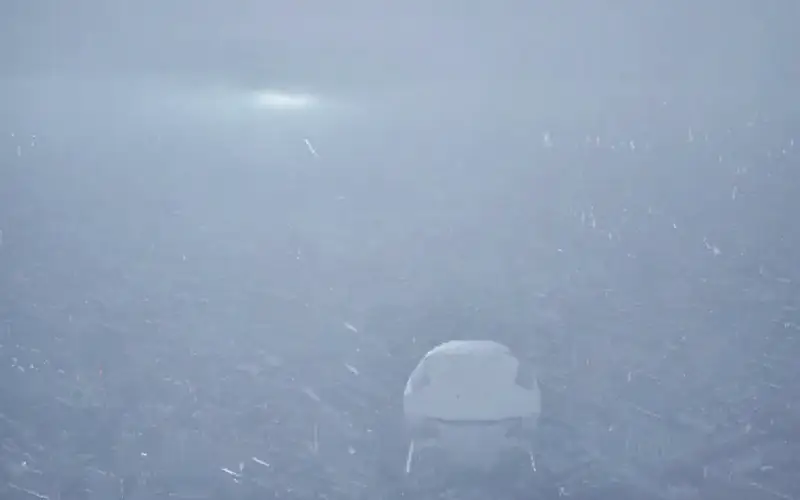
从日出到深夜,从晴空到雷暴、浓雾、降雪与沙尘:同一个机位随时切换天气与时刻,在最极端的条件下反复验证。
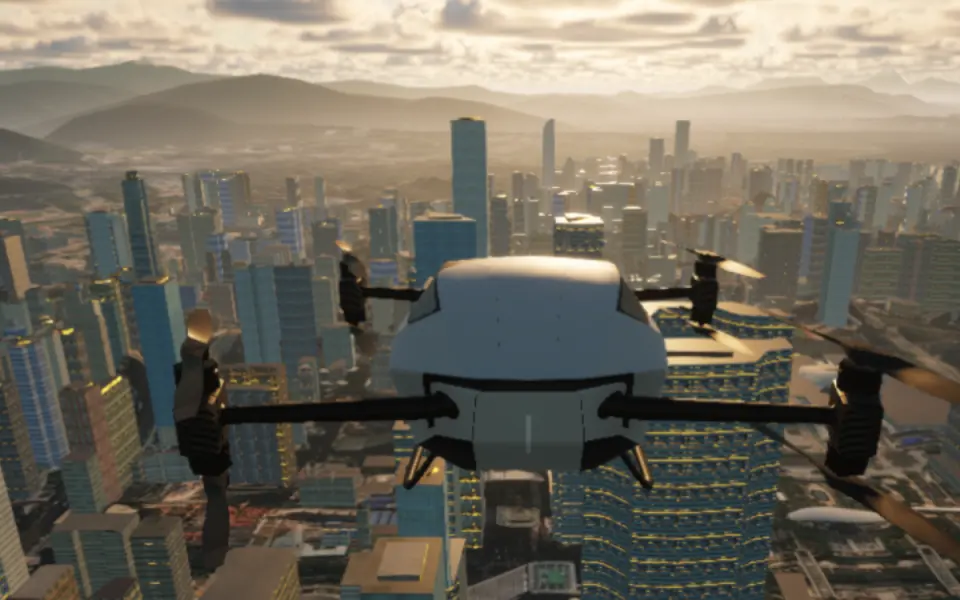
  • 仿真画面:深圳,日出日出06:36
  • 仿真画面:深圳,晴空晴空11:14
  • 仿真画面:深圳,积云积云16:13
  • 仿真画面:深圳,阴天阴天11:11
  • 仿真画面:深圳,浓雾浓雾16:08
  • 仿真画面:深圳,雾霾雾霾16:05
  • 仿真画面:深圳,沙尘沙尘11:13
  • 仿真画面:深圳,雷暴雷暴16:06
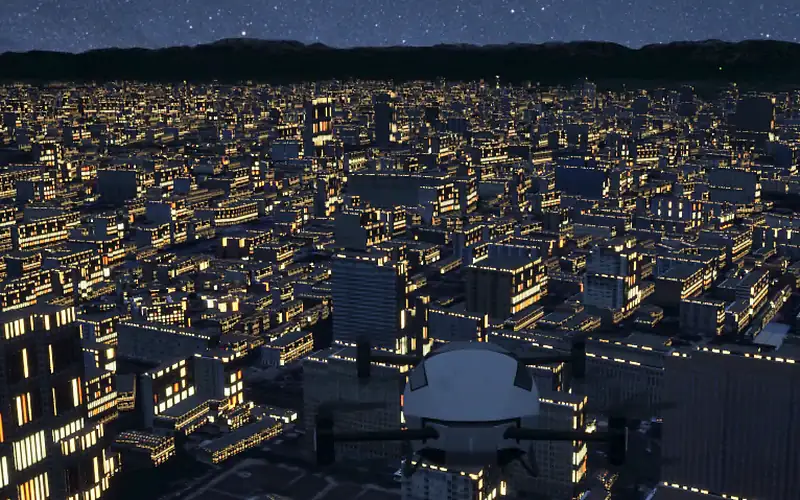
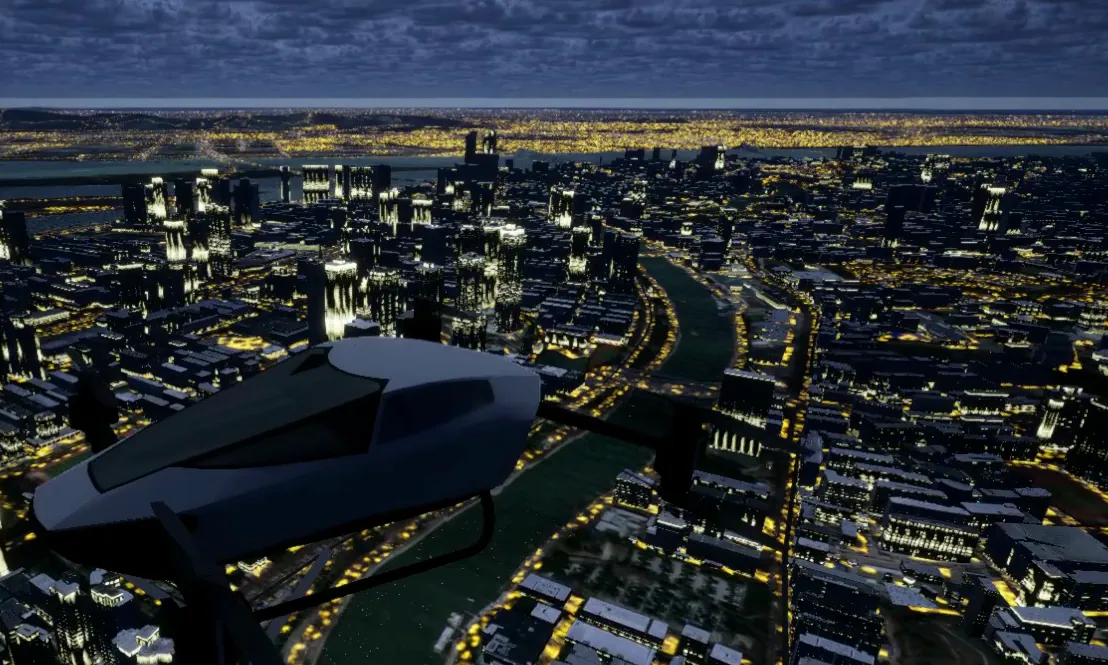
  • 仿真画面:深圳,夜晚夜晚21:00
多机位

任意机位,同步出画。

第三人称、侧视、顶视、尾视等外部机位,与机载前视、下视相机同步渲染;还可以按需添加自定义机位,用于感知训练与飞行复盘。
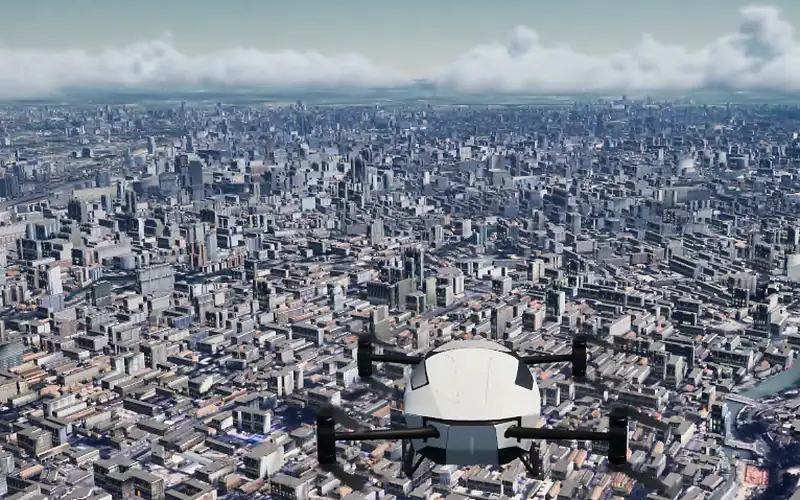
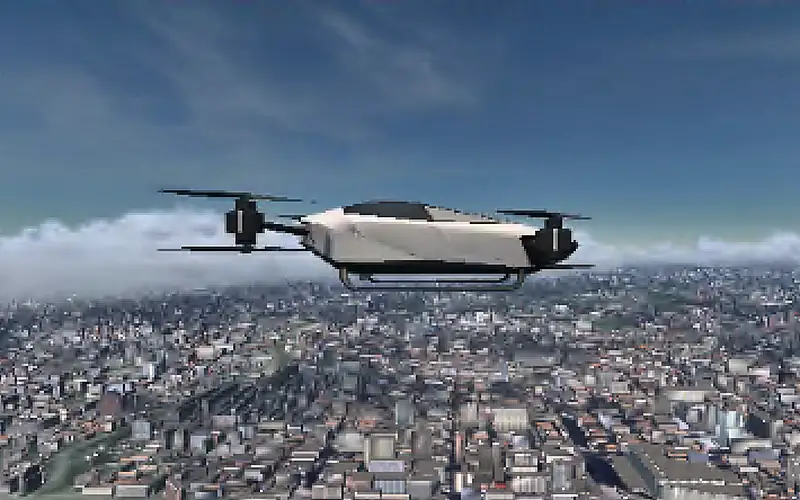
  • 仿真画面:第三人称机位第三人称10:38
  • 仿真画面:侧视机位侧视10:38
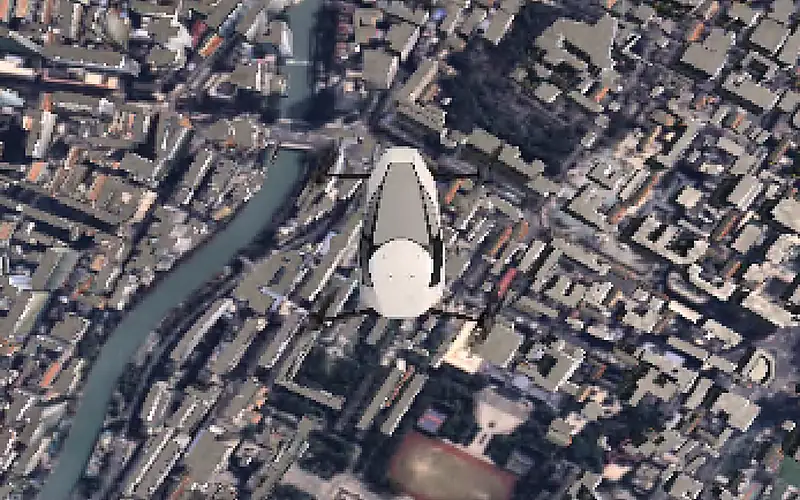
  • 仿真画面:顶视机位顶视10:38
  • 仿真画面:尾视机位尾视10:38
  • 仿真画面:前视机位前视10:38
  • 仿真画面:下视机位下视10:38
多模态传感器仿真

同一时刻,五种传感器同时看见。

可见光相机、红外、深度相机、激光雷达、毫米波雷达在同一场景同步仿真,输出像素级对齐的传感器数据与真值,为感知算法的训练与闭环测试批量生成数据。

仿真画面:同一帧画面分别由激光雷达、深度相机、可见光相机、红外和毫米波雷达呈现 仿真画面 · 同一帧,五种传感器
  • 激光雷达多线扫描点云
  • 深度相机逐像素的距离真值
  • 可见光相机真实光照、天气与时间下的图像
  • 红外机体、电机与地表的热成像
  • 毫米波雷达带速度信息的雷达回波
空中交通流与多机协同

把整片天空,先跑一遍。

从单机到大规模机群:一个场景里 50+ 架飞机、50+ 个气象区、50+ 个管制区同时运行,仿真航路网络、交通流量、编队飞行、冲突检测与消解。城市空中交通真正落地之前,先在这里验证它跑得通。

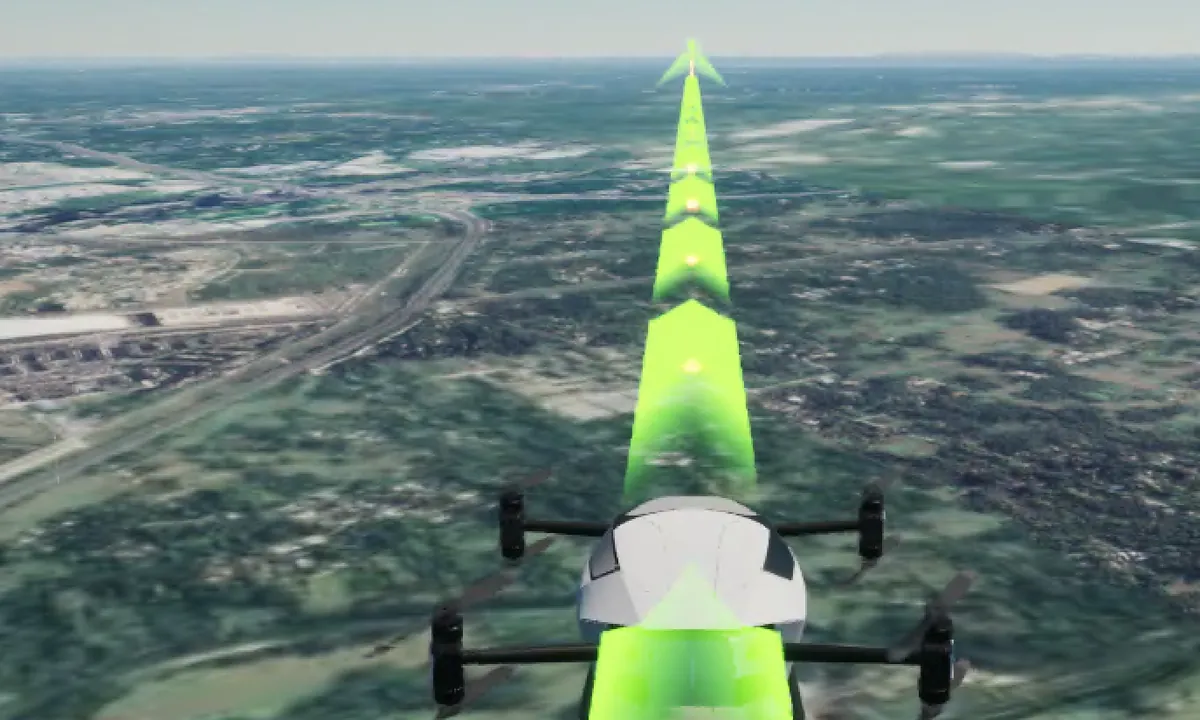
示意 · 城市空中交通流
  • 航路网络与空域分层走廊、起降场与高度层一体建模
  • 交通流量与拥堵分析流量分布、瓶颈与拥堵点一目了然
  • 编队与协同任务多种编队构型,多机任务分配与协同
  • 冲突检测与消解提前发现机间冲突,自动生成消解方案
一站式仿真流程

一个平台,从场景到证据。

不用搭环境、不用写代码:选机型、配场景、跑仿真,就能拿到可回放、可分析、可导出的飞行数据。桌面端、云端都能用,也可以部署到你自己的计算集群。

示意 · 从场景到证据
  1. 01搭场景天气、航线、传感器、控制器、故障注入与电子围栏一处配置;用一句话描述,AI 就能生成场景。
  2. 02跑仿真20+ 任务并行、50 倍超实时;参数扫描、蒙特卡洛一键铺开,同样的输入永远得到同样的结果。
  3. 03自动验收每次飞行按航迹精度、电子围栏、失速与近地告警等标准逐条判定,过没过一目了然。
  4. 04回放分析三维回放、多次飞行对比、事件自动标注,一键生成飞行报告,AI 写好飞行分析。
规模化仿真

一个晚上,飞完一万小时。

20 多个仿真实例同时运行、彼此隔离,每个都以 50 倍于实时的速度推进,一个晚上就是上万小时的飞行数据。机型、天气、速度与初始状态按参数扫描或蒙特卡洛一键铺开,回归测试从此成批地跑。

20 个任务并行 · 50× 超实时 已完成 0 次飞行 示意 · 蒙特卡洛批量仿真
  • 20+任务同时并行每个仿真实例独立运行,一个出错不影响其他任务。
  • 50×超实时一小时的飞行,一分多钟跑完。
  • 1000+场景一键生成参数扫描与蒙特卡洛,按机型、天气、速度批量组合。
  • 100%可复现同样的输入,永远得到同样的结果;断点存档,随时续跑。
气动与动力

从一秒估算,到 CFD 精算。

三级气动分析按需取舍:方案阶段秒出结果,构型对比几分钟,定型验证上 CFD,三维流场与压力分布一目了然。飞行中实时解算升力、阻力与升阻比;电池、电机、电调与螺旋桨一起建模,电量、温度与续航一次算清。

示意 · 机翼绕流
L1 · 秒级

快速估算

  • 输入几何参数,即时出结果
  • 方案初选与参数摸底
  • 稳定性与飞行性能一并评估
L2 · 分钟级

涡格法

  • 升力分布与诱导阻力
  • 多个构型快速对比
  • 稳定性导数一并给出
L3 · CFD

CFD 精算

  • 误差约 ±5%
  • 三维流场与表面压力可视化
  • 支撑构型定型与验证
数据闭环

每一次飞行,找得到、看得清、比得出。

所有仿真记录自动入库,从上千次运行里找到那一次,只要几秒。

  1. 01

    多维检索

    按机型、场景、日期、速度与运行状态筛选,上千条记录秒级定位。

  2. 02

    三维回放

    轨迹配完整飞行仪表,高度、速度、姿态与天气逐秒可查;大坡度、失速、低高度、过载等事件自动标出。

  3. 03

    飞行对比

    多次飞行叠在一起看,差异与误差自动统计,改了哪里、变好还是变坏,一目了然。

  4. 04

    AI 飞行报告

    一键生成飞行报告,AI 写好飞行分析;数据随时导出,接进你自己的分析流程。

失速告警 大坡度 风切变 高度(m)· 时间(s) 0 120 240 360 480 600 基准 方案 A 方案 B AI 飞行分析 方案 B 在 300 秒进入风切变区,迎角超限,触发失速告警; 方案 A 大坡度绕飞,高度损失 2 m。建议:收到预警后提前减速改航。 方案 B 失速告警;方案 A 大坡度绕飞 示意 · 同一任务的三次飞行
核心能力

从动力学到气象,按真实飞行建模。

六自由度动力学、气象与动力系统同步解算。进近时遇上微下击暴流,先被逆风托高,再被下沉气流和顺风压低,每一秒的升力、阻力与推力,都按真实物理算出来。

示意 · 微下击暴流中的进近与复飞

80+ 机型模型

客机、通航、无人机、eVTOL、直升机、滑翔机、飞艇……12 类飞行器开箱即飞,也可以为你的机型定制建模。

高保真飞行动力学

工业级六自由度飞行动力学,覆盖起飞、着陆与地面滑跑;惯导、卫星导航、空速、气压、雷达高度等传感器可设噪声,随时注入故障。

复杂气象

风切变、微下击暴流、山岳波、急流、结冰、雷暴与雨雪雾;天气可以移动、增强、消散,极端天气随时复现。

动力与续航

电池、电机、电调与螺旋桨组件建模,放电、发热与续航一次算清;换电池、换电机,直接对比。

开放接入

PX4、ArduPilot、MATLAB/Simulink、C/C++ 与 FMI 标准模型直接接入,软件在环、硬件在环;提供程序接口,接进你的工具链。

AI 场景生成

一句话描述环境、天气与时间,AI 自动生成测试场景,稀缺工况随要随有。

ODD 覆盖

测了哪些、没测哪些,一目了然。

仿真底座按5+类、20+个工况维度统计运行设计域(ODD)的测试覆盖。是否覆盖由飞行遥测实测判定,而不是看场景标签,为适航测试积累可追溯的证据。
示例
高度层
视距内 ≤120 m低空 120–500 m中空 500–2000 m高空 >2000 m
速度域
悬停低速巡航高速
危险天气
浓雾大风雷暴结冰降雨降雪
机型类别
多旋翼固定翼eVTOL直升机倾转旋翼 / 复合翼
运行约束
电子围栏
应用场景

上天之前要验证的,都可以先在这里做。

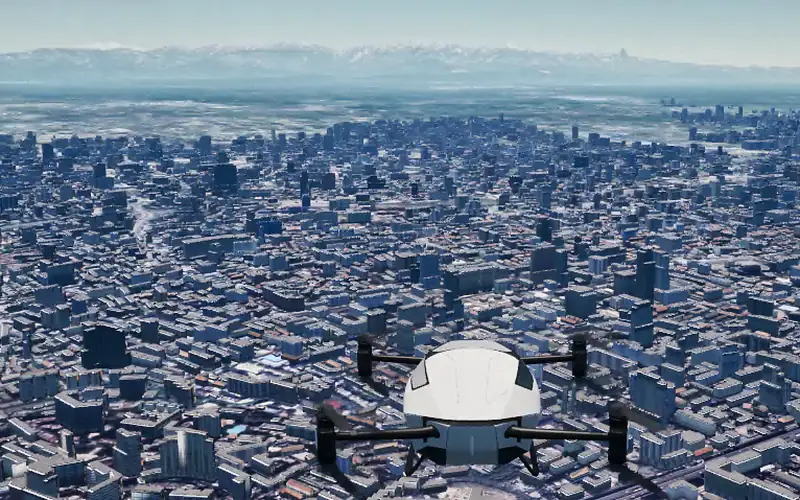
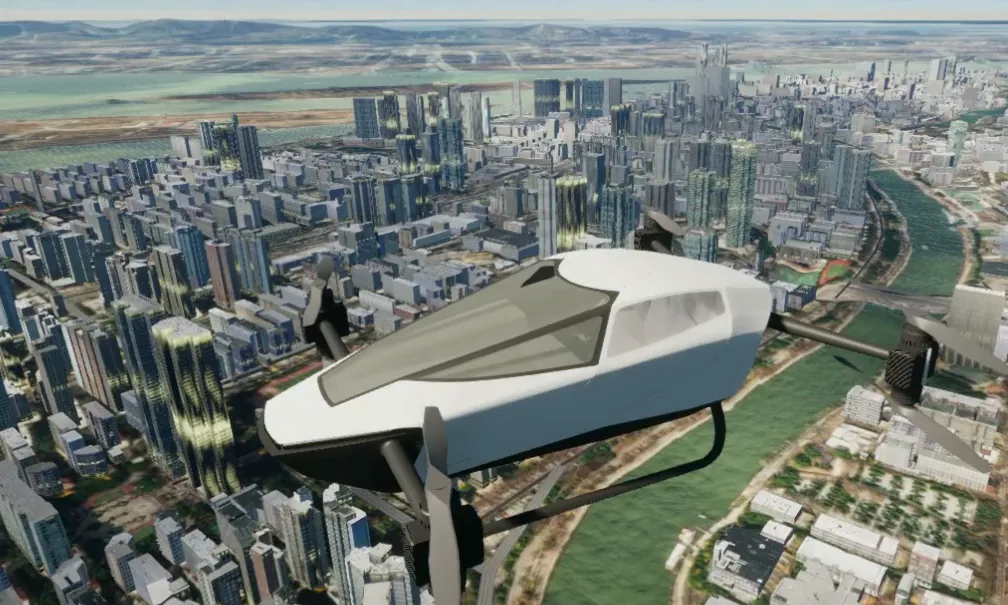
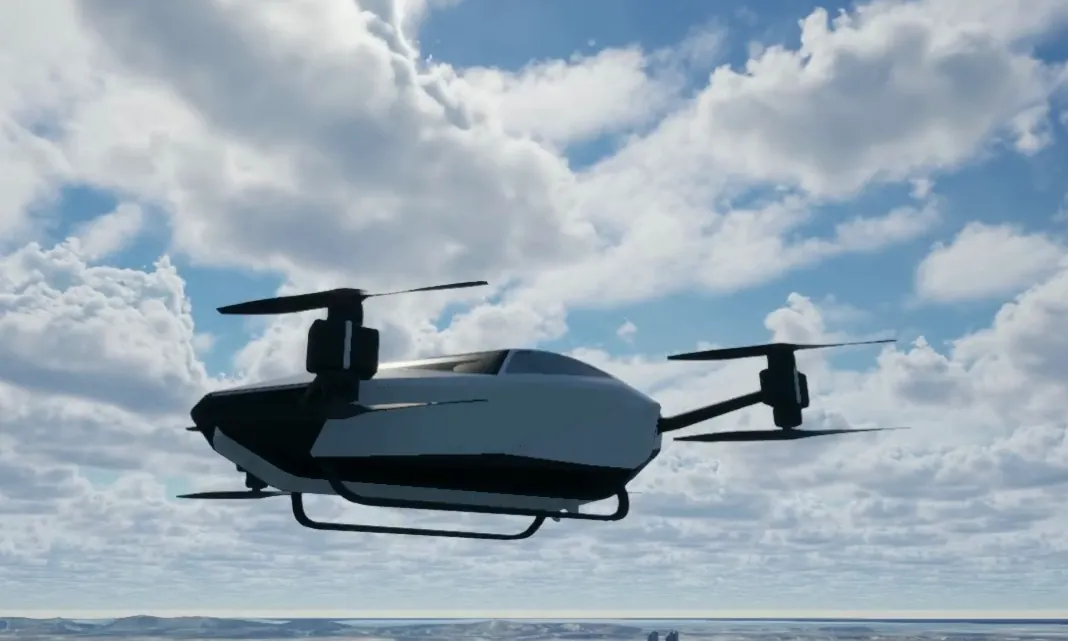
仿真画面:新型飞行器

新型飞行器研发与测试

新构型先在数字孪生里飞,摸清性能与包线,大幅减少高风险试飞科目。

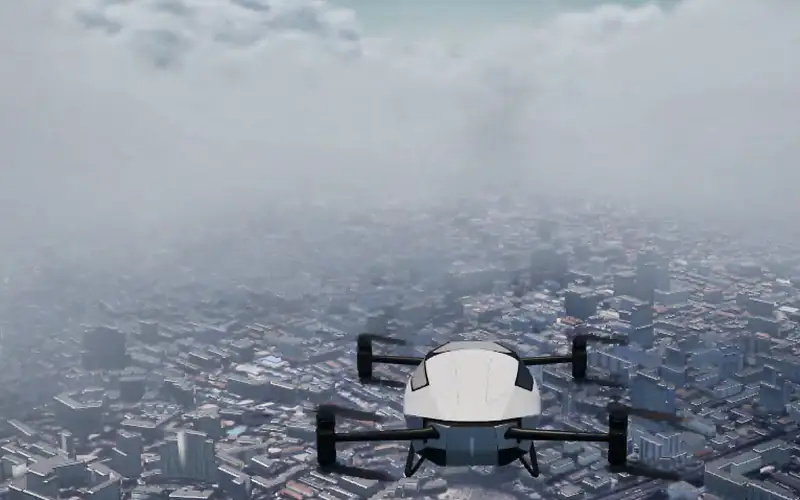
仿真画面:自主飞行

飞控与自主飞行算法验证

接入你的飞控,在逼真的地形、城市与气象中闭环验证,结果可复现、可对比。

仿真画面:城市空中交通

城市空中交通与物流演练

航线、起降场与城市环境一并还原,机群同场运行,上线运营之前先完整演练。

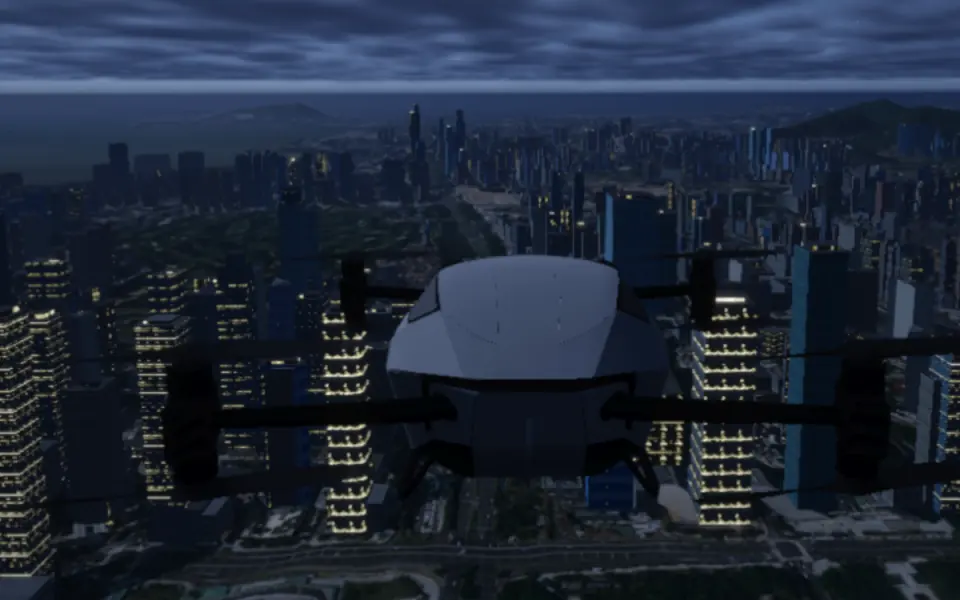
仿真画面:夜间城市上空

感知算法训练与夜间、恶劣天气验证

多模态传感器数据批量生成,夜间、浓雾、雨雪与大风反复飞,提前暴露极端环境下的问题。

合作

让你的下一架飞行器,先在这里飞过。

告诉我们你的机型和验证目标,我们用你的场景现场演示一遍。